Pubblicato il · Simone Renzi
Diario di progettazione · novembre 2026
Stato del lavoroModello digitale e rendering Octane completati per questa vista. Integrazione fisica e configurazione di esercizio ancora da realizzare e verificare.
01 / Progettazione del comparto laser
Un elemento del robot, non un oggetto a parte
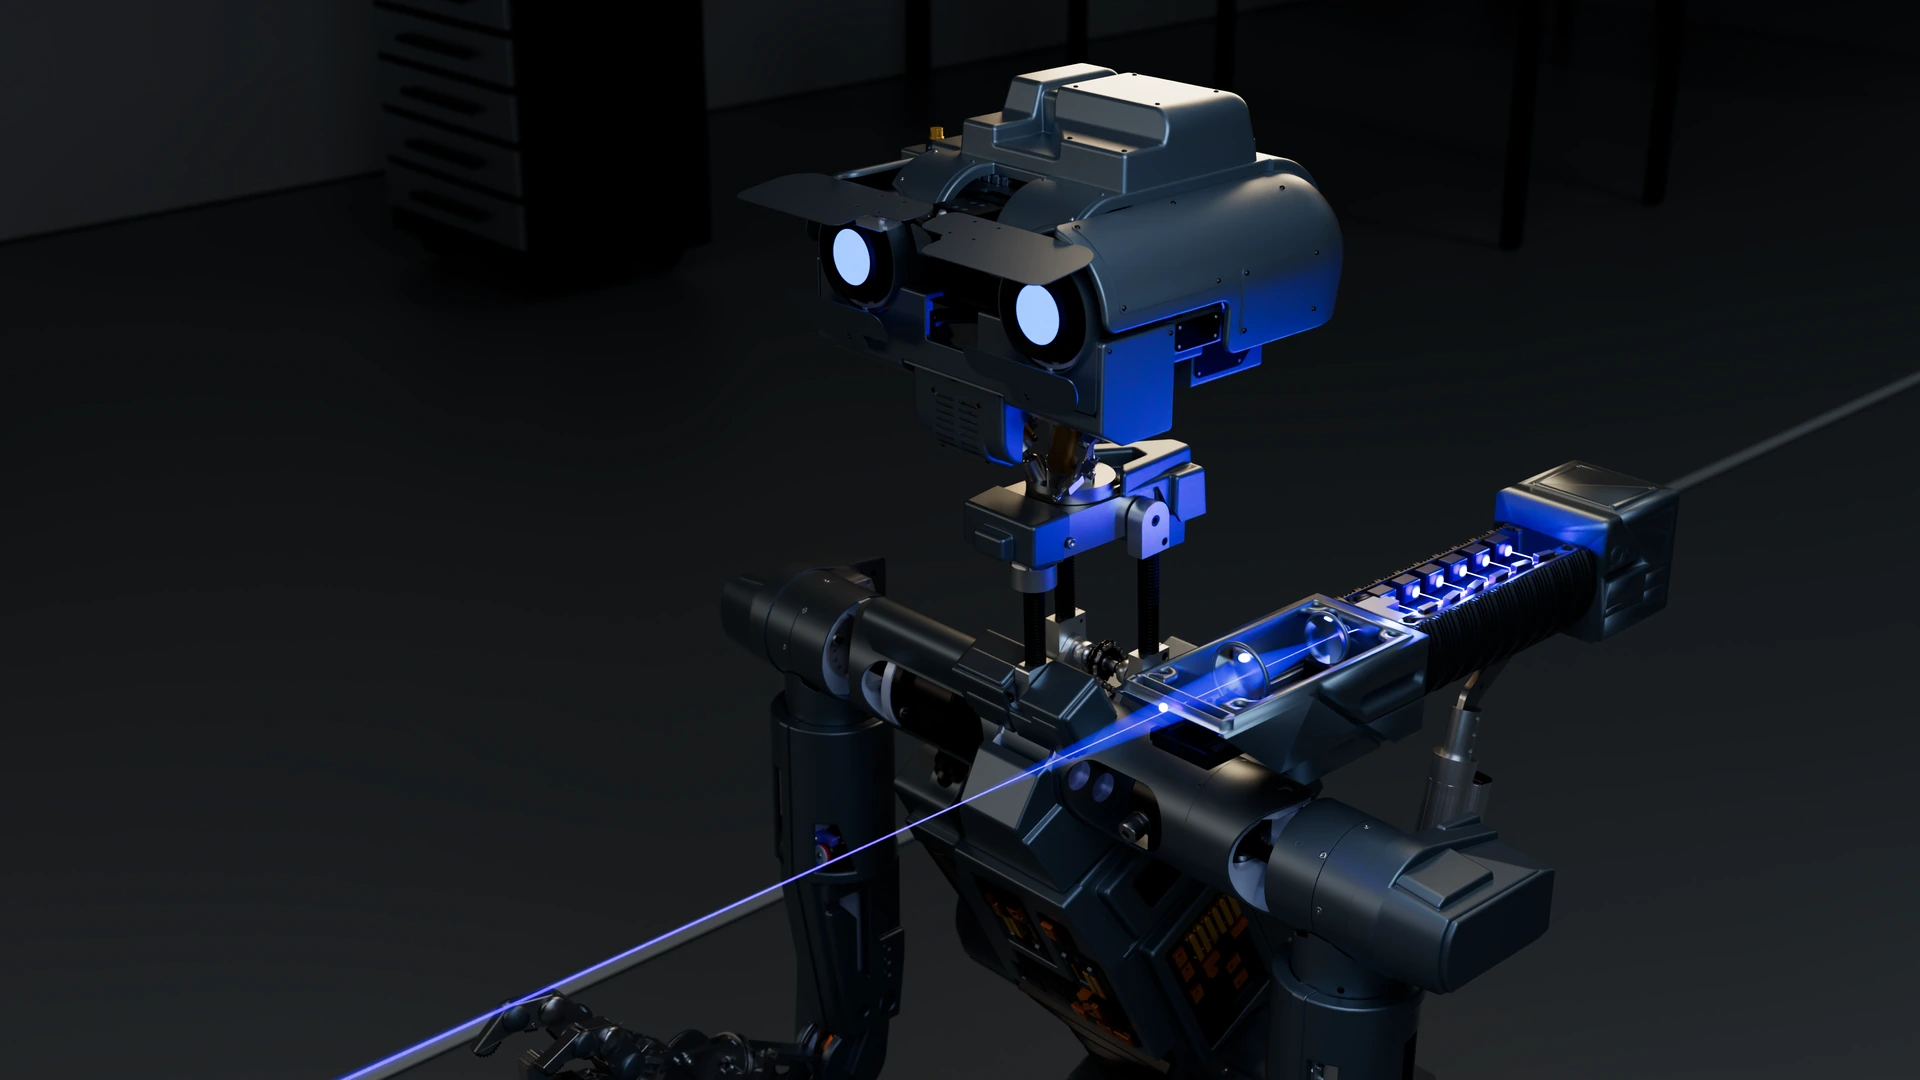
Nel progetto di Numero 5, il comparto laser è uno degli elementi che devono restare riconoscibili rispetto al robot del film. Il mio obiettivo è conservarne il carattere esterno e raccontare come un componente contemporaneo possa trovare posto nel modello che sto sviluppando. La scelta del modulo e la forma del suo alloggiamento sono quindi due parti dello stesso lavoro.
OpenSAINT è stata una base di partenza importantissima. Da quella base ho modificato o riprogettato quasi tutti i componenti del robot: anche questo comparto va letto dentro un lavoro di riprogettazione molto più ampio, non come l’unica modifica dell’assieme originale.
02 / Progettazione del comparto laser
La scelta del blu
Per questa versione ho scelto un modulo commerciale a diodi blu, con lunghezza d’onda dichiarata di 450 nm e potenza ottica dichiarata di 60 W+. Il mio lavoro riguarda la sua rappresentazione e l’integrazione prevista nel comparto di Numero 5. Non sto presentando una sorgente laser costruita da zero né una misura di potenza eseguita sul robot.
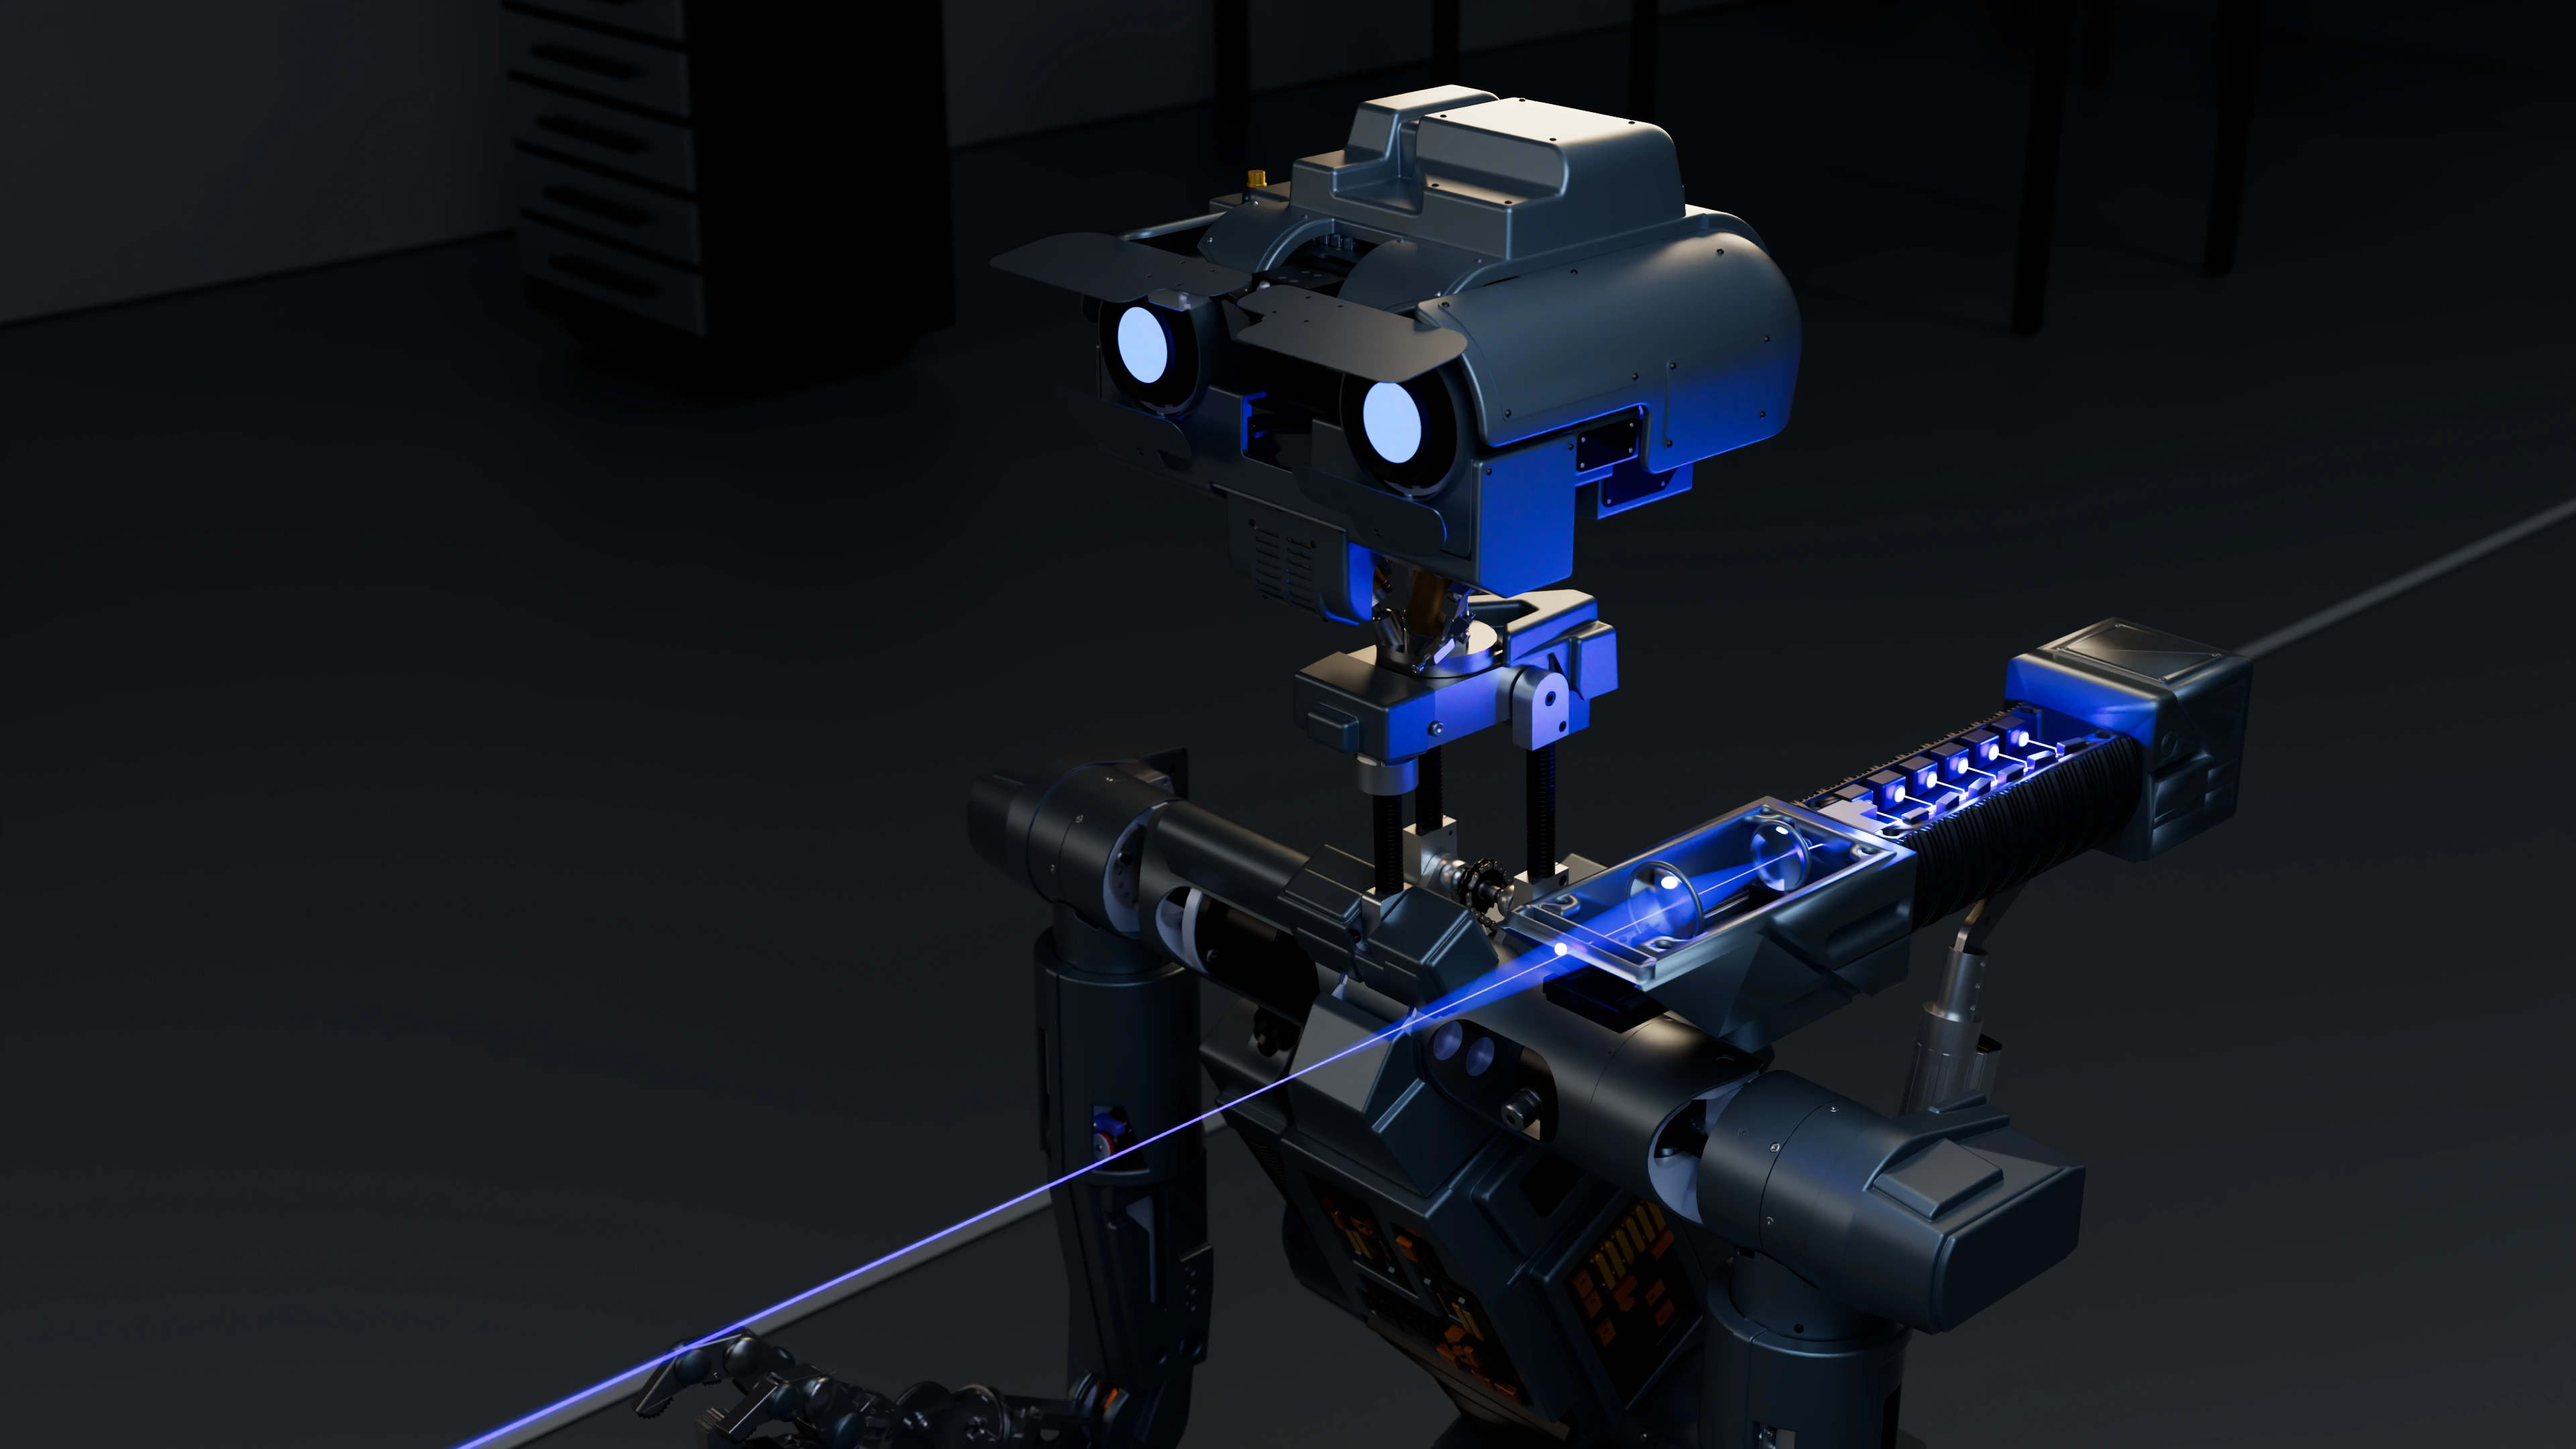
Volevo che l’immagine mostrasse il comparto nella sua posizione sul robot, con la scocca aperta e l’uscita frontale leggibile. È questo rapporto tra involucro, interno e assieme completo che mi interessa documentare nel diario.
03 / Progettazione del comparto laser
La configurazione prevista
Numero 5 monterà un modulo laser blu che sarà disattivato di default e verrà utilizzato in campo chiuso solo a scopo dimostrativo. Di default il robot avrà attivo un emettitore laser blu con una potenza di 1 mW. Questa è la configurazione che ho scelto come obiettivo del progetto.
Nel diario tengo distinta questa scelta dalla sua realizzazione: il modello digitale non dimostra che i due emettitori, le relative modalità di utilizzo o la disattivazione predefinita siano già implementati e collaudati. Questi passaggi verranno documentati quando saranno effettivamente completati.
04 / Progettazione del comparto laser
Dal modello allo spaccato
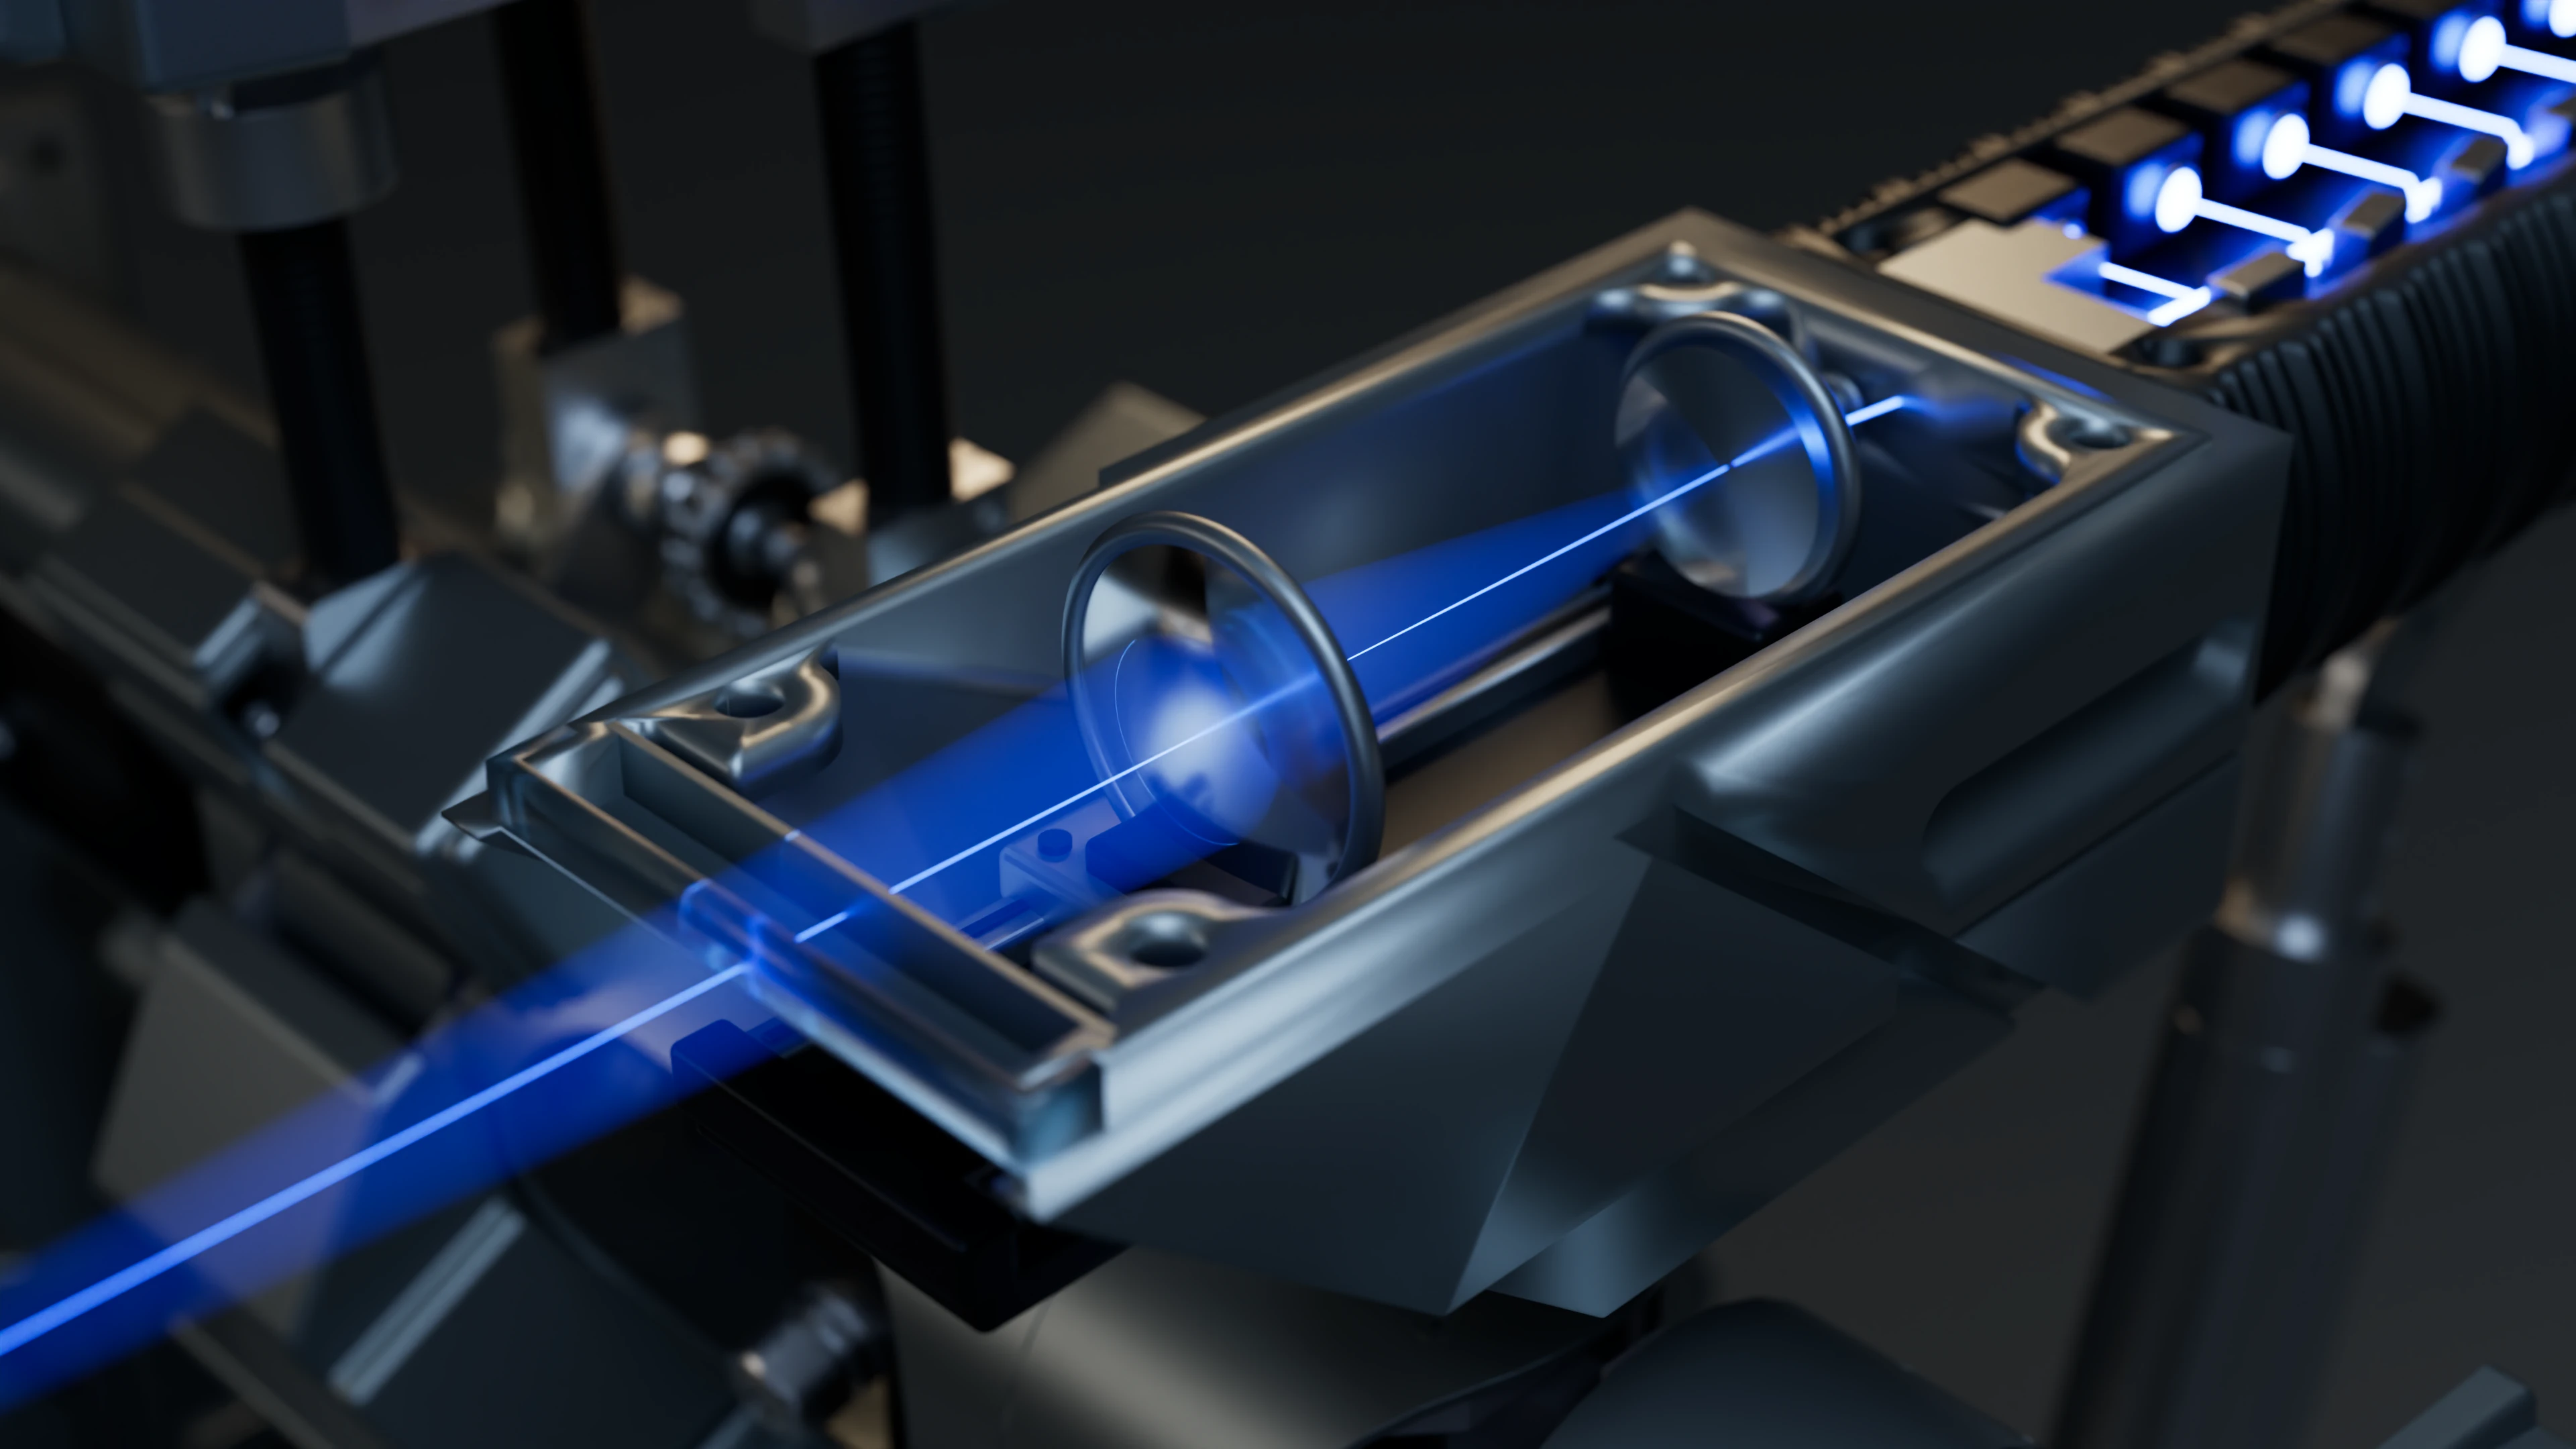
Ho rivisto più volte il rendering per far leggere l’interno senza perdere l’identità del robot. La prima rappresentazione era troppo semplificata; nelle revisioni successive ho lavorato sulla scocca aperta, sui dettagli visibili e sul percorso luminoso fino all’apertura frontale.
Nell’ultima immagine compaiono due lenti e una slitta su guida. Il fascio blu è rappresentato in modo da rendere leggibile la scena. Le sei sorgenti luminose e il percorso ottico sono elementi illustrativi: non documentano l’interno del modulo commerciale e non costituiscono un progetto ottico validato.
05 / Progettazione del comparto laser
Perché ho scelto Octane per questa immagine
Ho mantenuto la scena in penombra per dare risalto ai riflessi sul metallo, al vetro e alla luce blu. La geometria è stata preparata in Blender e il rendering finale è stato eseguito in Octane X, con due inquadrature esportate in 4K: una panoramica del comparto sul robot e un primo piano dell’interno.
Queste immagini mi aiutano a raccontare il progetto, ma restano rendering. Il prossimo aggiornamento del diario riguarderà le parti effettivamente realizzate, il loro assemblaggio e le verifiche disponibili, senza confondere una vista convincente del modello con una prova sul componente fisico.
Documentazione e riferimenti
Per questo resoconto mi baso sui registri del progetto, sulle revisioni Fusion e sulle verifiche riferite nel testo. Le viste CAD documentano le rispettive fasi di lavoro.