Pubblicato il · Simone Renzi
Integrazione CAD U12 R2 · 3 novembre 2026
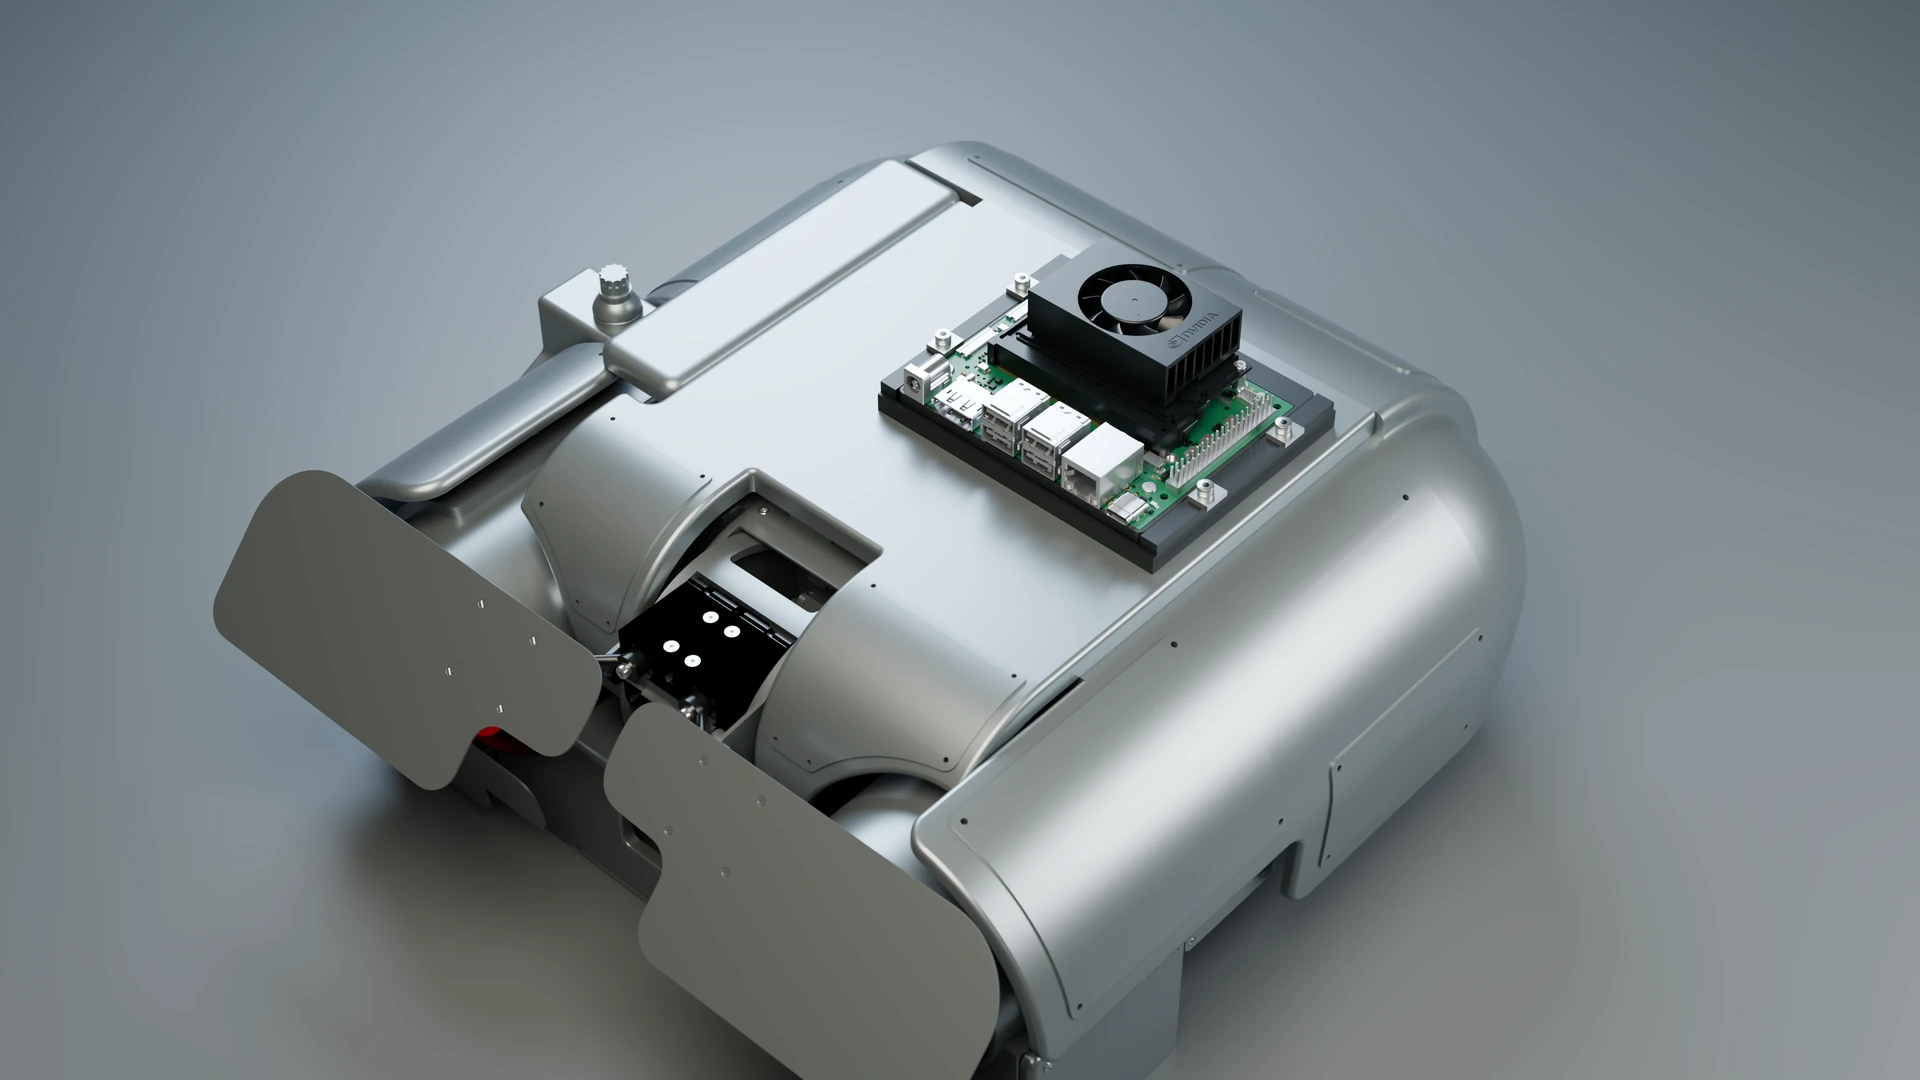
Stato del lavoroKit scelto per l’acquisto; montaggio CAD integrato e riaperto. Cablaggio, termica e prove fisiche ancora da completare.
01 / Elettronica e meccanica
Il modello scelto e il vincolo esterno
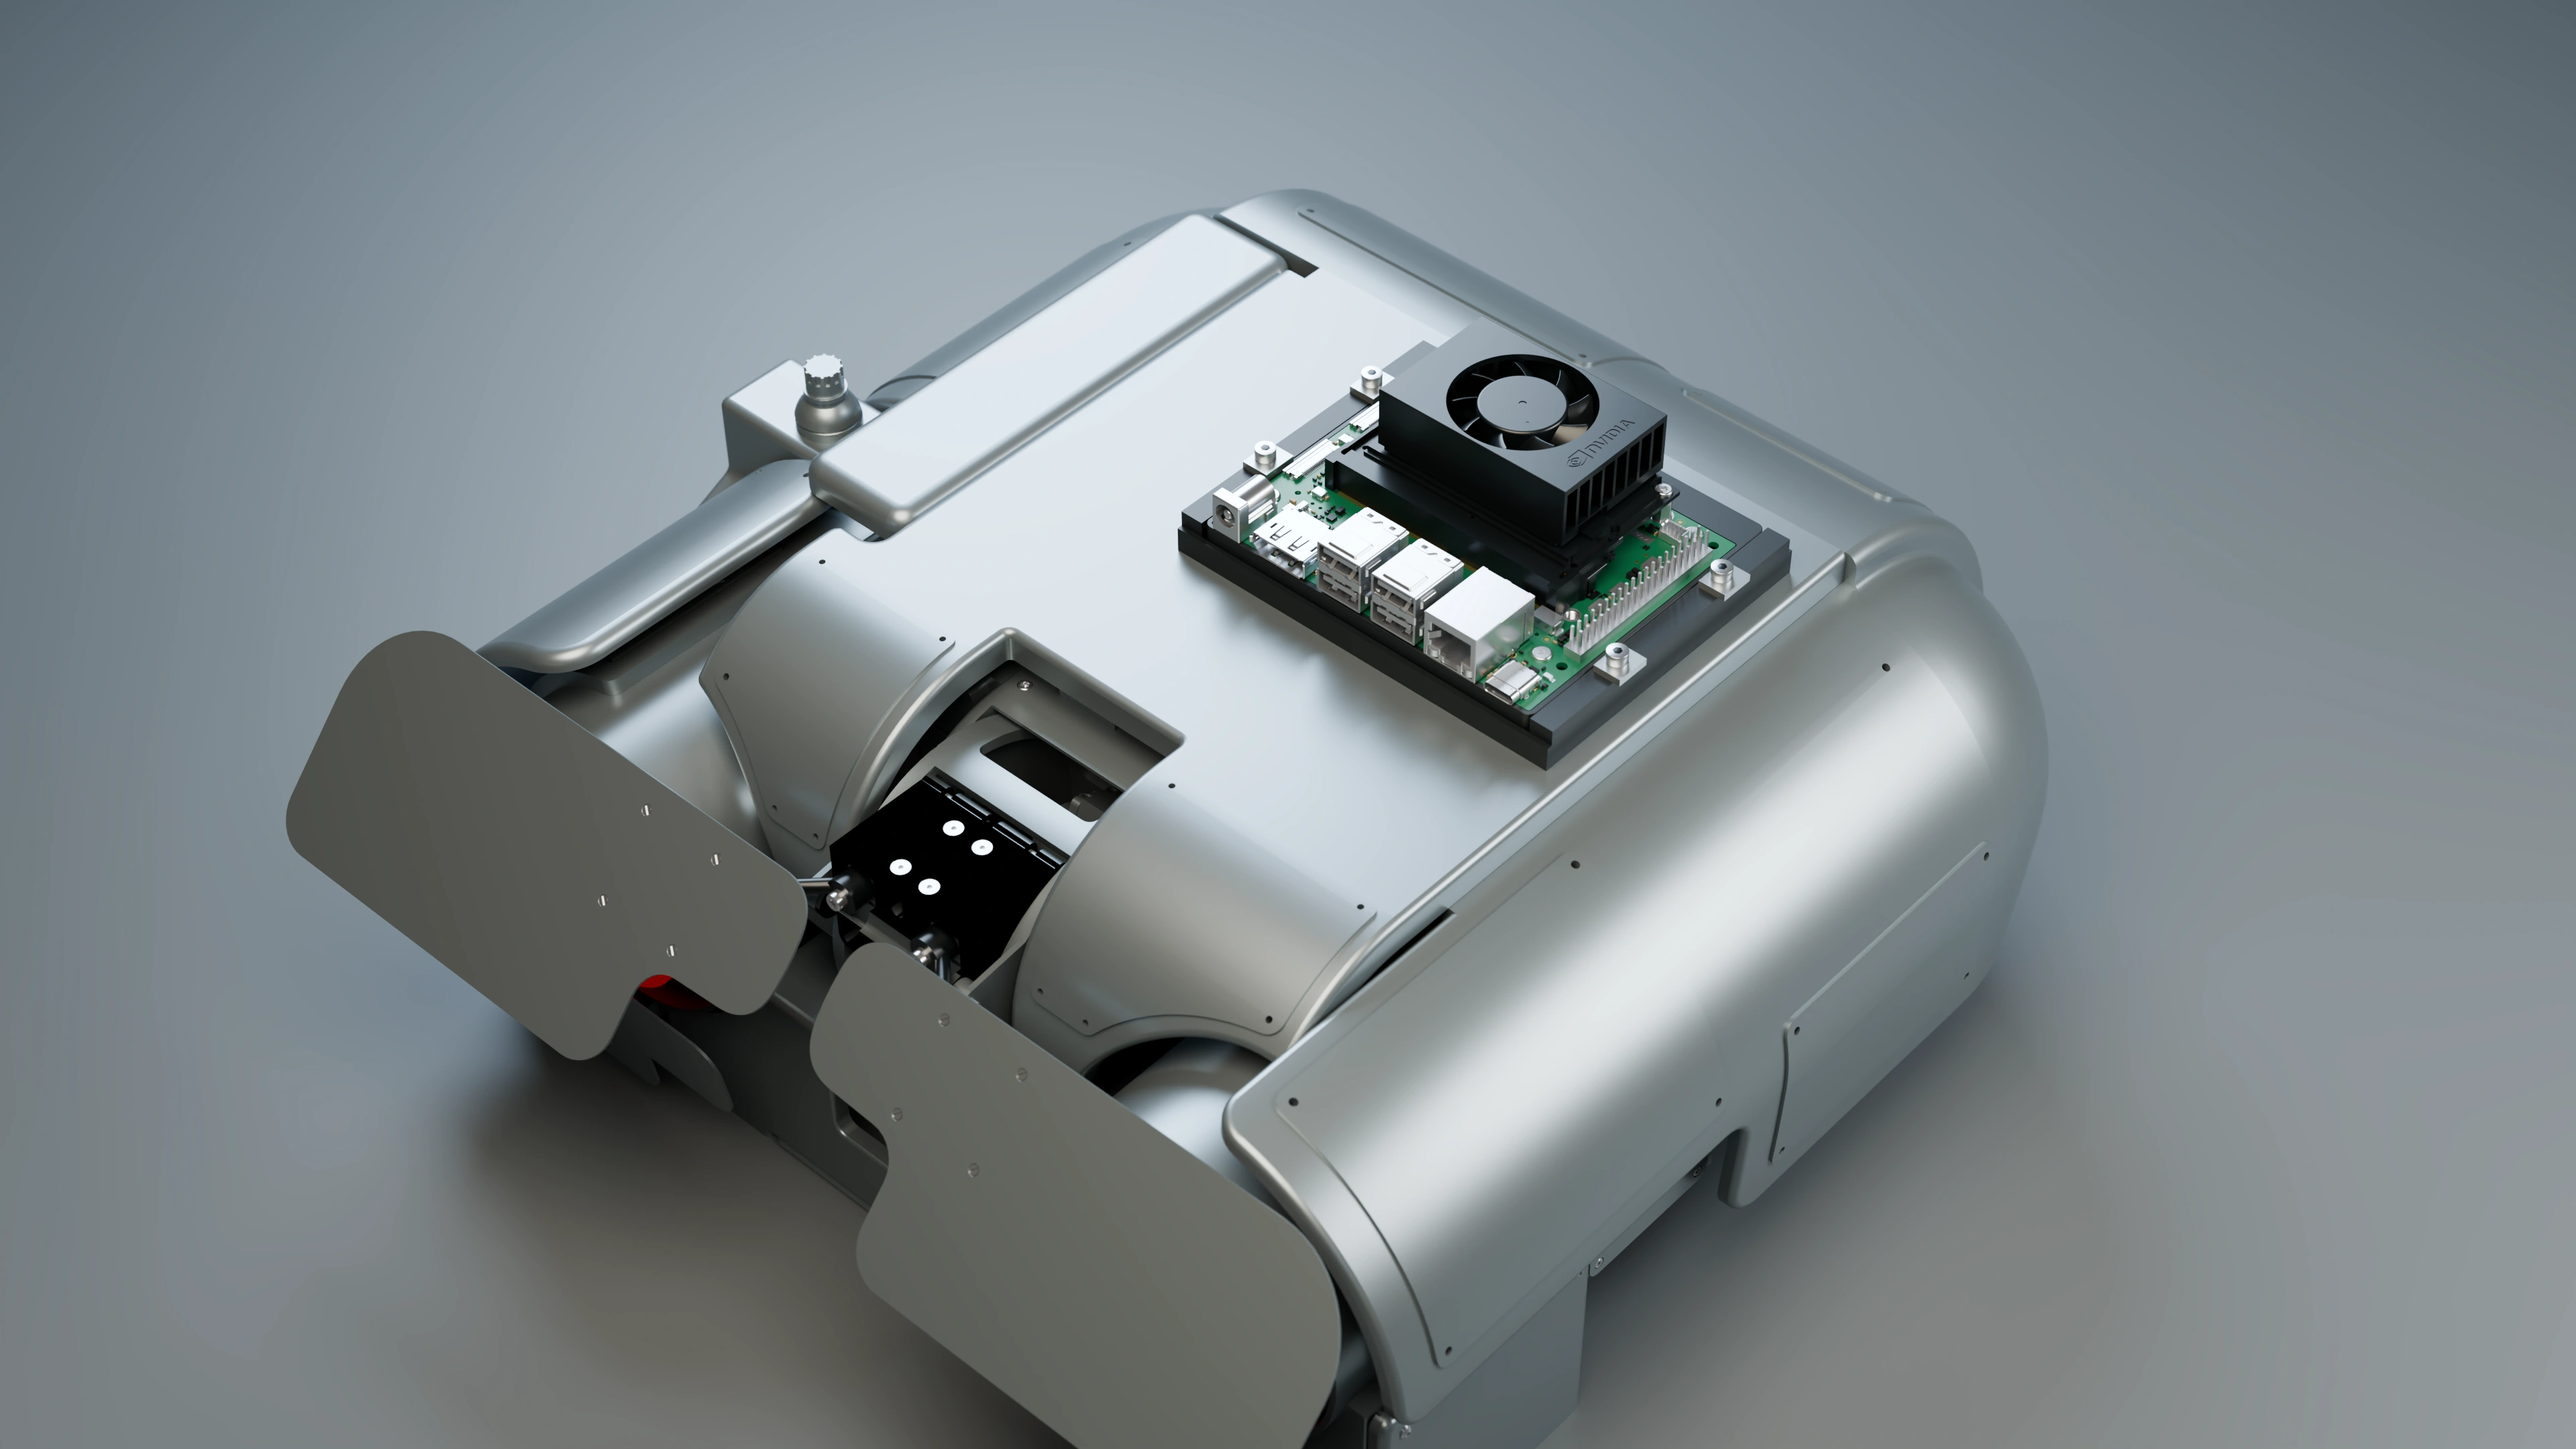
Ho scelto il NVIDIA Jetson Orin Nano Super Developer Kit da 8 GB, codice 945-13766-0005-000. Devo ancora acquistarlo. Il suo ruolo è quello di controllore centrale dell’architettura di Numero 5, con il Mac Studio nella base come server AI locale.
Il vincolo meccanico che mi sono dato è conservare l’esterno della testa. Il lavoro riguarda quindi il volume interno, il pianale e il supporto del kit, senza aggiungere un contenitore visibile o modificare il profilo della calotta.
02 / Elettronica e meccanica
Dal primo supporto alla culla R2
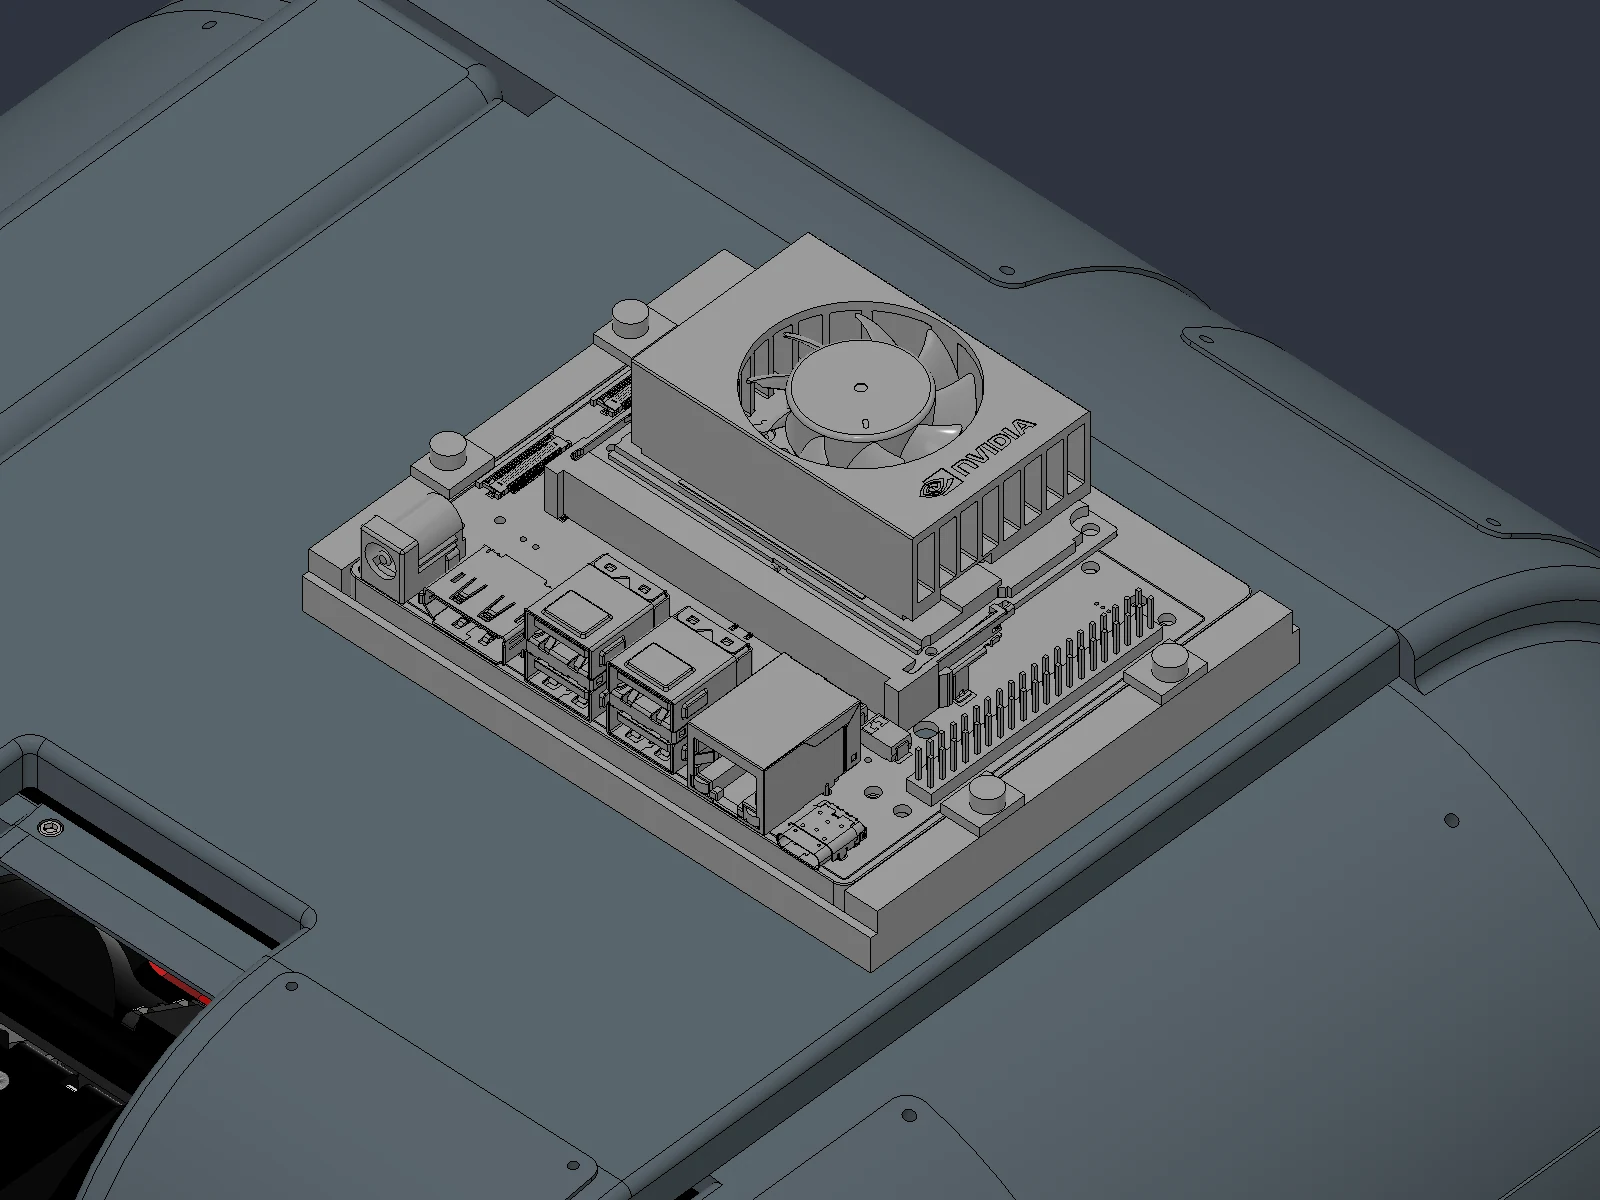
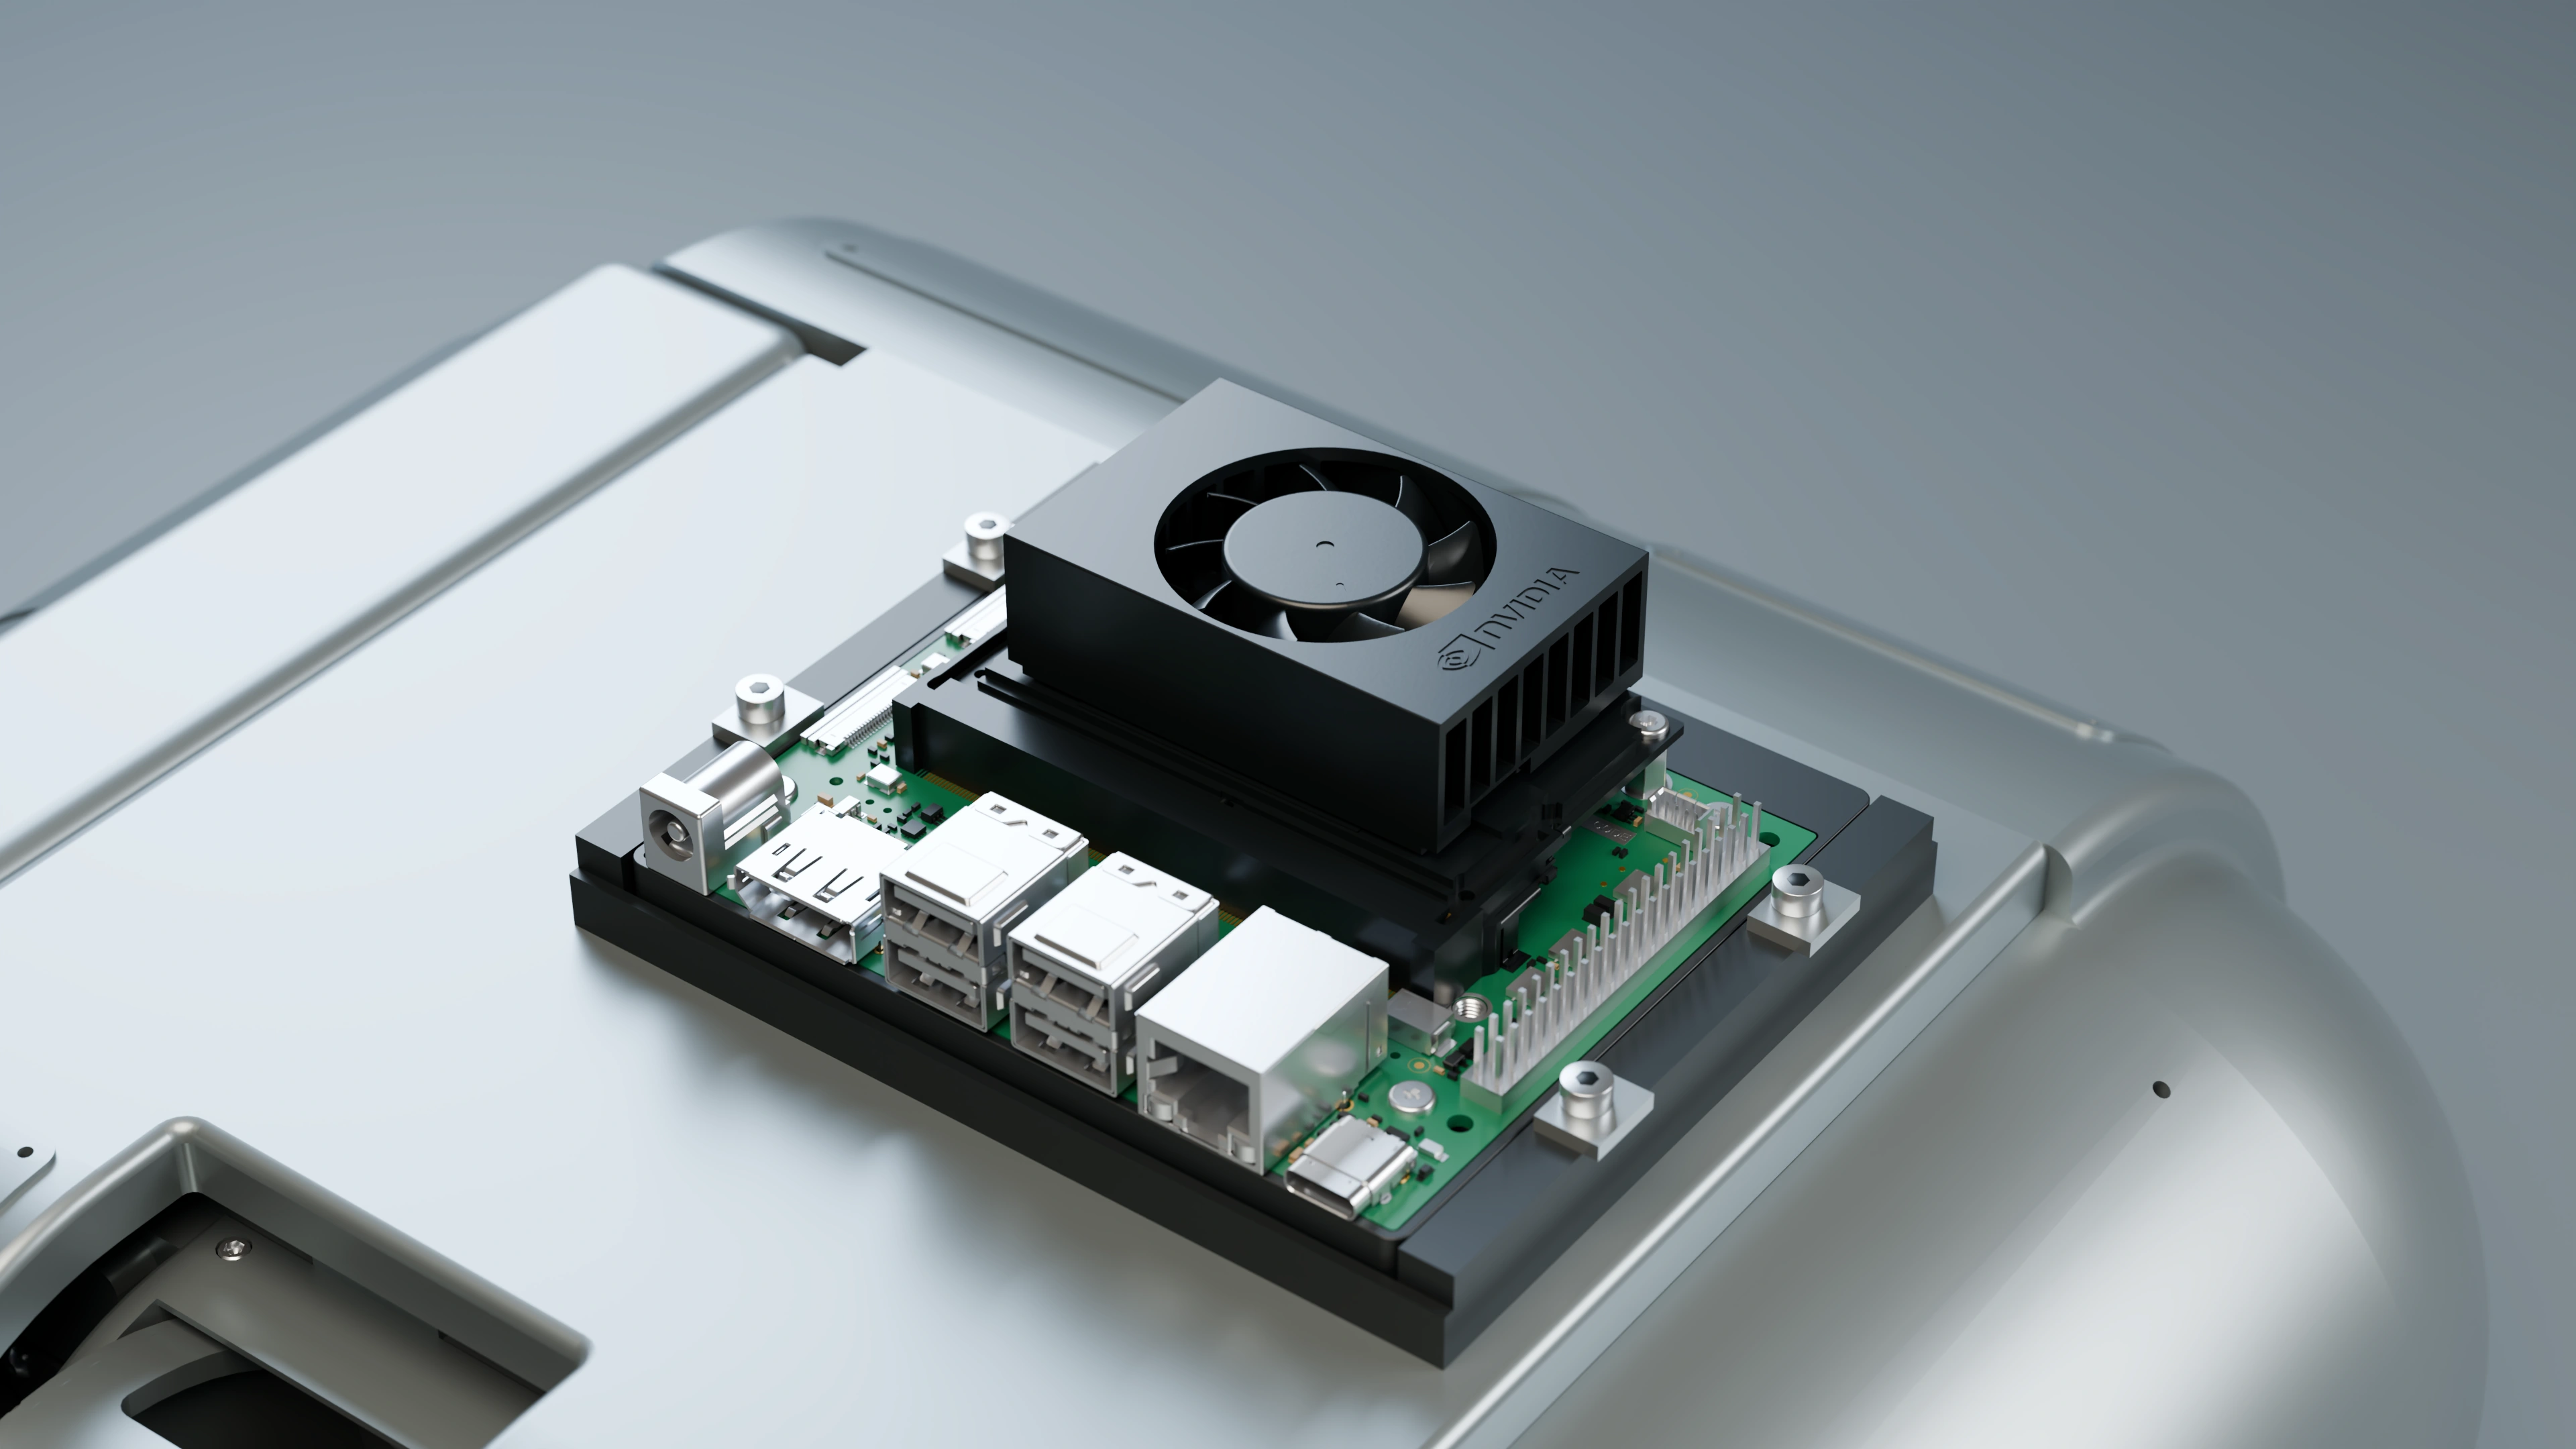
Nel controllo dettagliato del primo montaggio con distanziali M2,5 ho trovato tre interferenze con le antenne. Nella soluzione R2 ho mantenuto il kit completo, inclusi base plastica, dissipatore, ventola e antenne. Una culla interna sostiene la base e quattro piastrine la trattengono ai bordi.
Ho aggiornato il pianale interno per i quattro fissaggi M3 della nuova culla e chiuso i precedenti fori nel modello. Il kit commerciale resta integro. Materiale e processo della culla devono ancora essere qualificati: il modello documenta una soluzione geometrica, non una parte già prodotta.
03 / Elettronica e meccanica
Controllare anche ciò che si muove
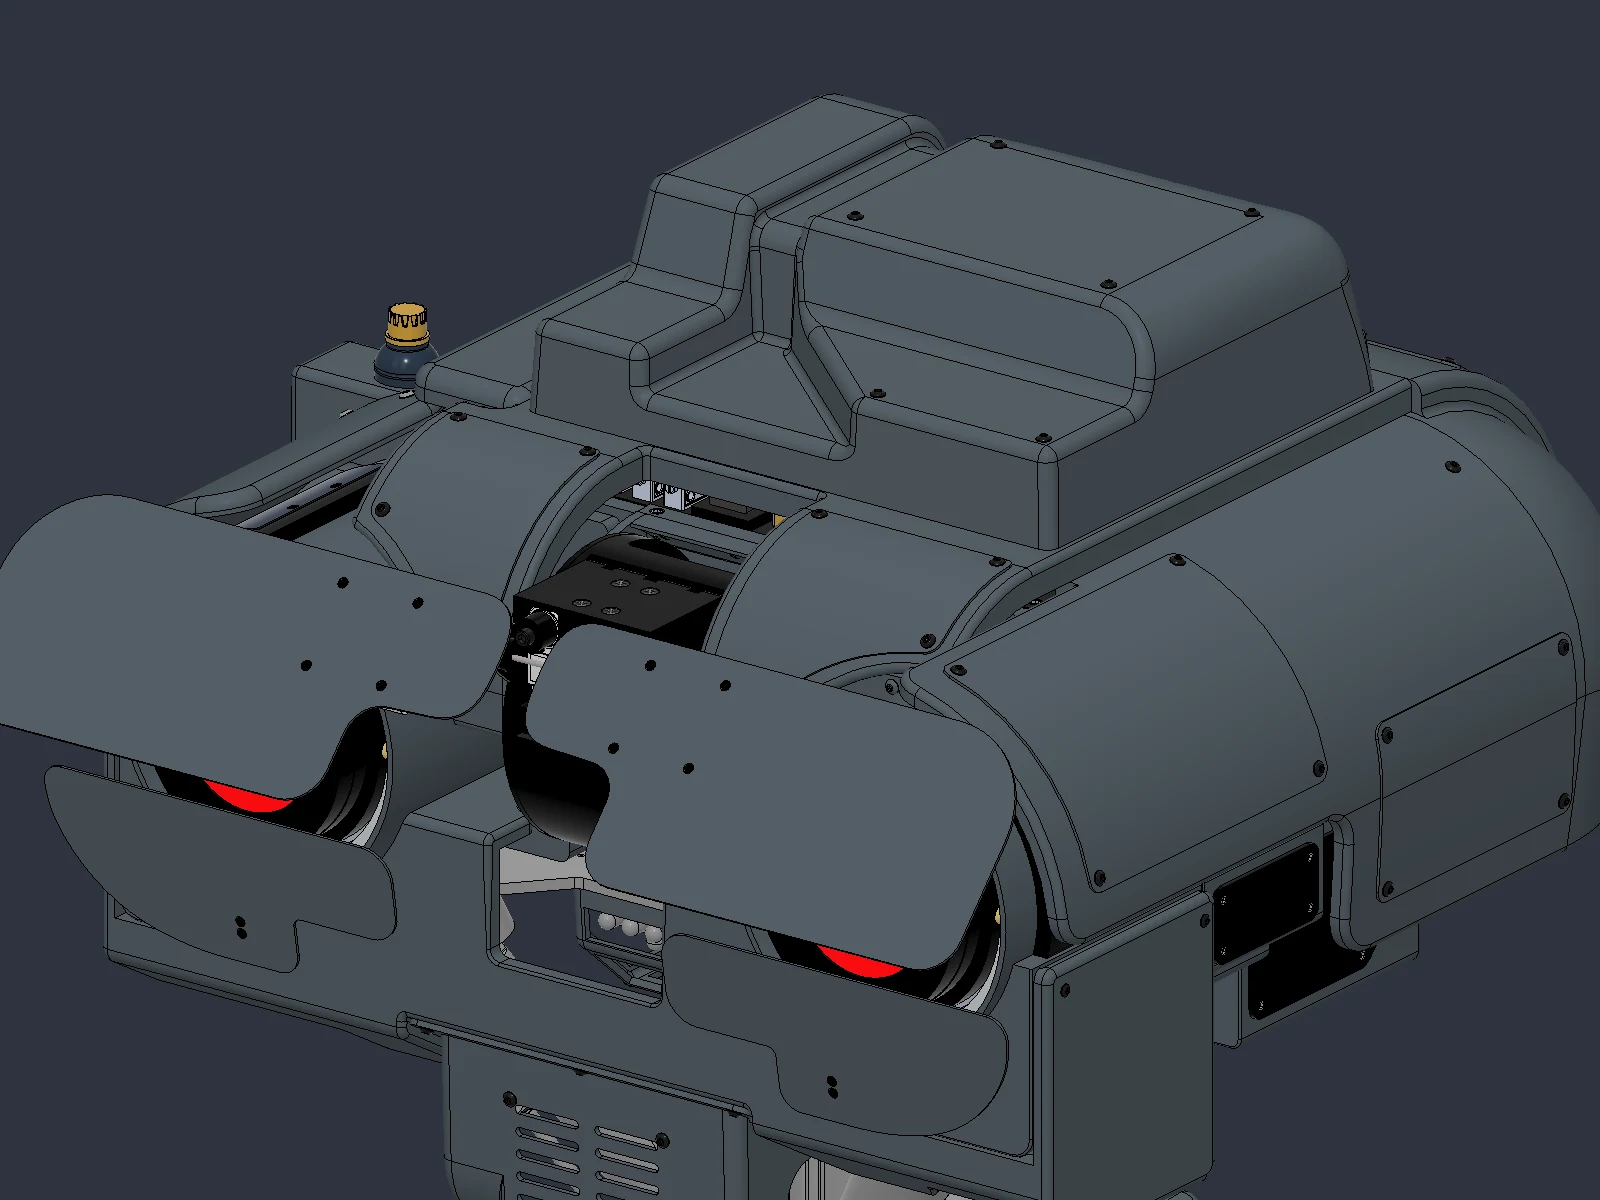
Ho integrato la U12 R2 nel robot completo, poi l’ho salvata e riaperta con 9.476 corpi. Le verifiche del nuovo gruppo comprendono il confronto della posizione delle geometrie NVIDIA con 34 ingombri sorgente e 70 controlli rispetto ai componenti effettivi della testa.
Con dodici pose locali ho verificato che i 56 elementi del gruppo seguano la testa e tornino alla posizione iniziale. La separazione fra palpebre e kit è stata esaminata con inviluppi conservativi: questa prova non attribuisce alle palpebre una corsa fisica di 360° e non qualifica l’intero robot.
04 / Elettronica e meccanica
Che cosa cambia con la versione Super
NVIDIA dichiara che il kit Super conserva hardware e ingombro fisico del Developer Kit originale. Non ho quindi dovuto cambiare di nuovo la forma della culla R2 quando ho precisato il modello scelto. La modalità del modulo fino a 25 W porta invece attenzione al dimensionamento termico, che deve includere anche carrier e periferiche.
05 / Elettronica e meccanica
La testa chiusa è la prova successiva
Devo ancora verificare connettori innestati, raggio dei cavi, fermacavi, accesso agli utensili e temperature a calotta chiusa. L’installazione CAD dimostra che una soluzione interna è stata costruita e controllata nel modello; la prova elettronica e meccanica sul prototipo dovrà confermarne l’utilizzo reale.
Documentazione e riferimenti
Per questo resoconto mi baso sui registri del progetto, sulle revisioni Fusion e sulle verifiche riferite nel testo. Le viste CAD documentano le rispettive fasi di lavoro.