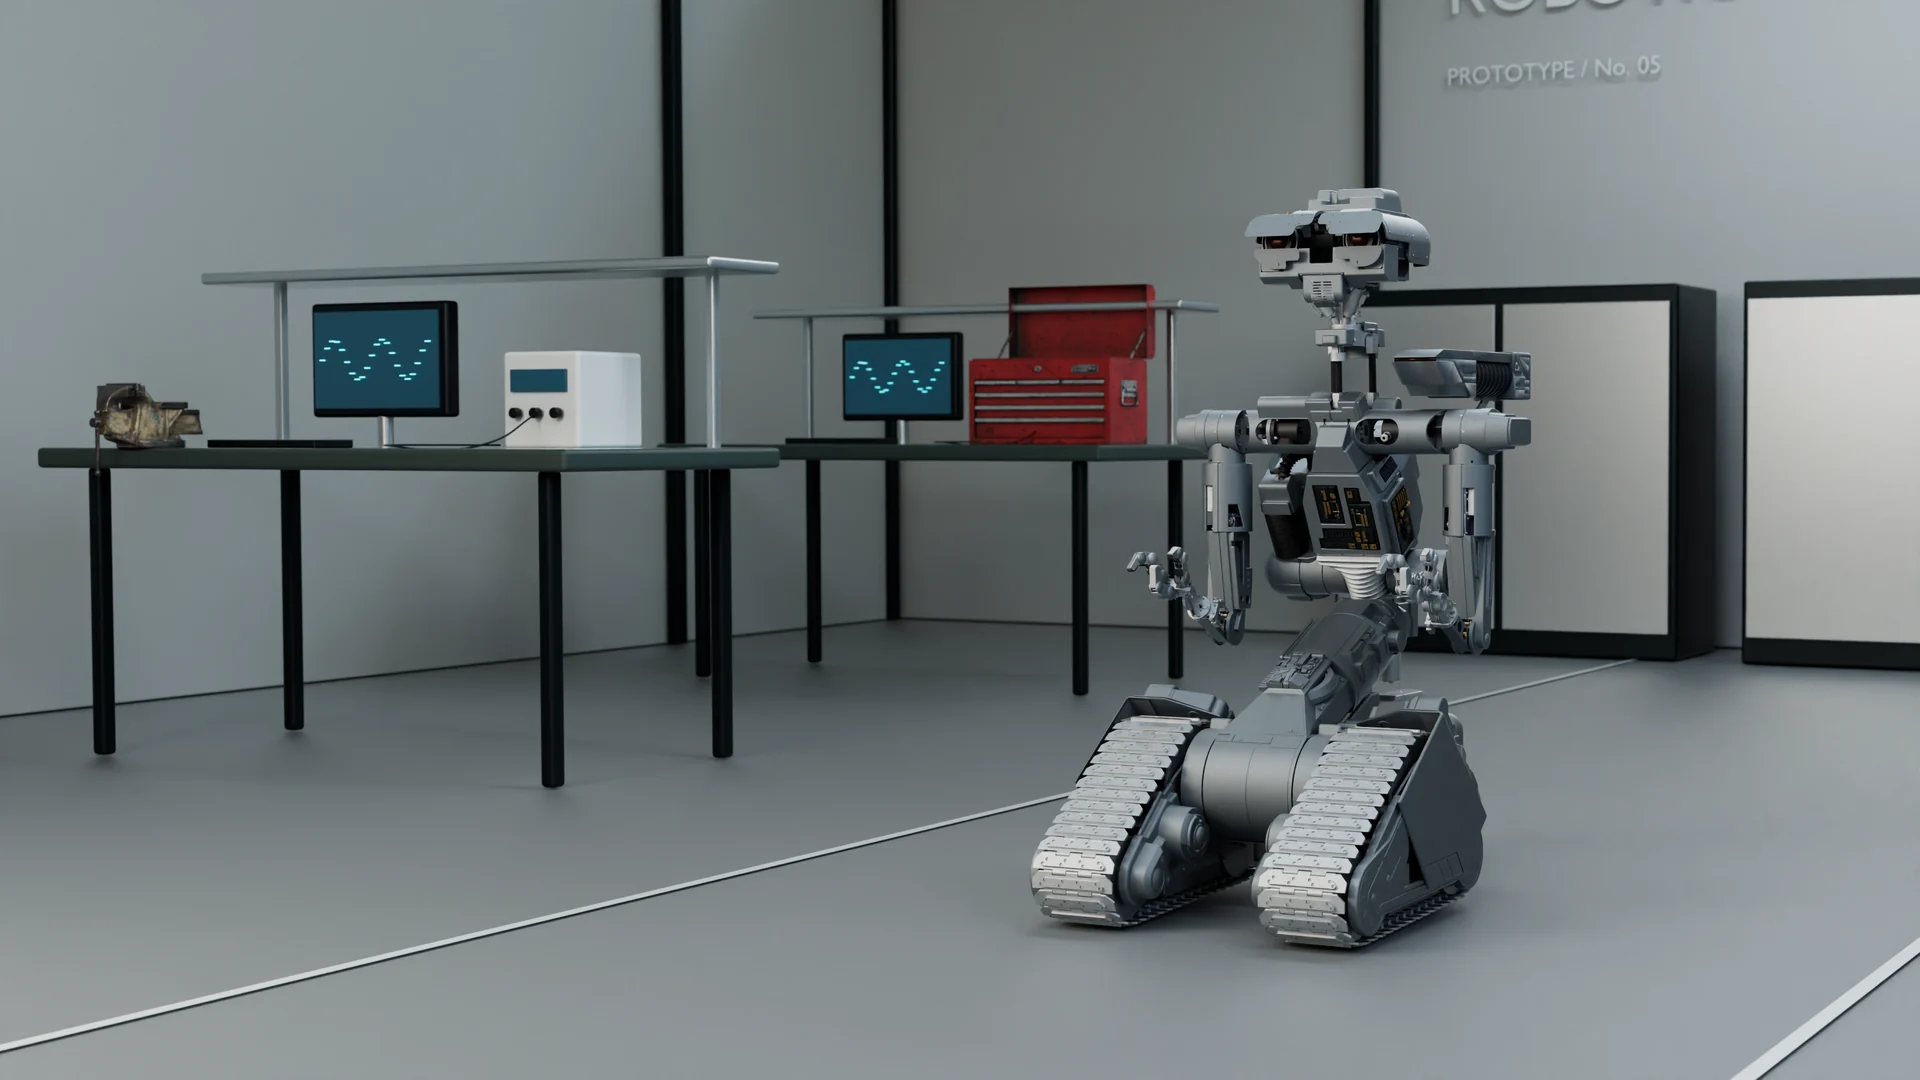
PROGETTO PERSONALE / IN SVILUPPO
Numero 5.Dal cinema al laboratorio.
Una replica a grandezza naturale, componenti modificati e riprogettati, un’architettura pensata per l’AI a bordo.
01 / L’OBIETTIVO
Dare forma a un progetto di Ingegneria Robotica.
Simone Renzi intende realizzare una replica di Numero 5 a grandezza naturale, fedele all’aspetto del robot di Corto Circuito, con un sistema di intelligenza artificiale locale. Il progetto accompagna il suo percorso di laurea magistrale in Ingegneria Informatica, indirizzo Robotica, ed è orientato al lavoro di tesi finale.
La sfida è far convivere la forma esterna con ciò che il robot dovrà contenere e muovere: struttura, trasmissioni, cablaggi, sensori, calcolo ed energia. Ogni scelta deve trovare posto nell’assieme e avere un percorso di verifica.
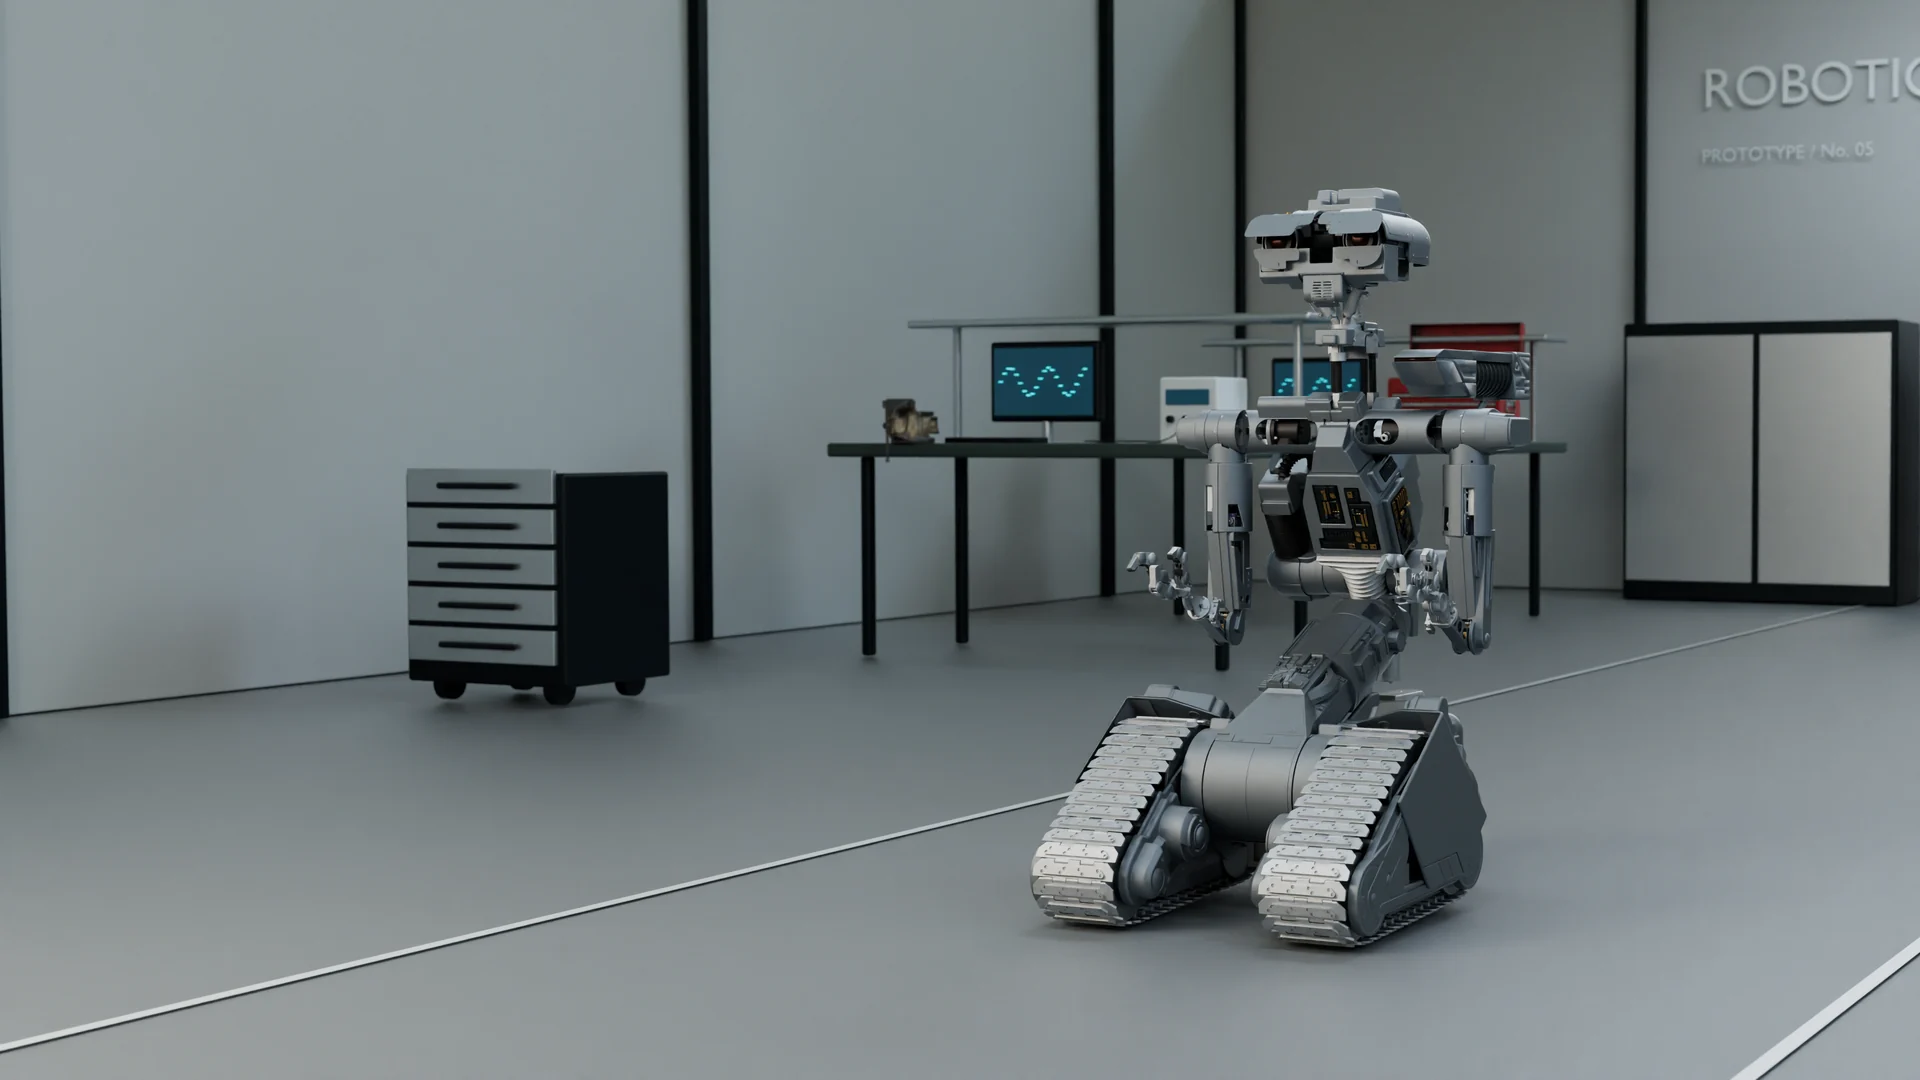
Questa pagina documenta la fase di sviluppo. Le immagini mostrano il modello CAD; il robot fisico completo e le capacità autonome sono obiettivi del progetto.
02 / ORIGINI E CONTRIBUTO PERSONALE
Da una base condivisa, un progetto che evolve.
OpenSAINT / Input Inc.
OpenSAINT è stata una base di partenza importantissima: i suoi CAD e la documentazione hanno fornito un riferimento fondamentale per affrontare un assieme complesso. Simone Renzi ne riconosce il valore e mantiene il collegamento alle fonti originali.
Il progetto OpenSAINT ↗Il lavoro di Simone Renzi sul robot
Su questa base Simone Renzi ha modificato molti componenti e ne ha riprogettati completamente alcuni. Il lavoro comprende ricostruzione e integrazione degli assiemi in Fusion, revisione delle interfacce meccaniche, cinematica e controlli sulle geometrie. A questo si aggiunge la progettazione dell’architettura per l’AI a bordo.
Il diario entra nei singoli interventi, così che la provenienza della base e il contributo personale rimangano riconoscibili.
03 / MECCANICA
Dal componente all’assieme.
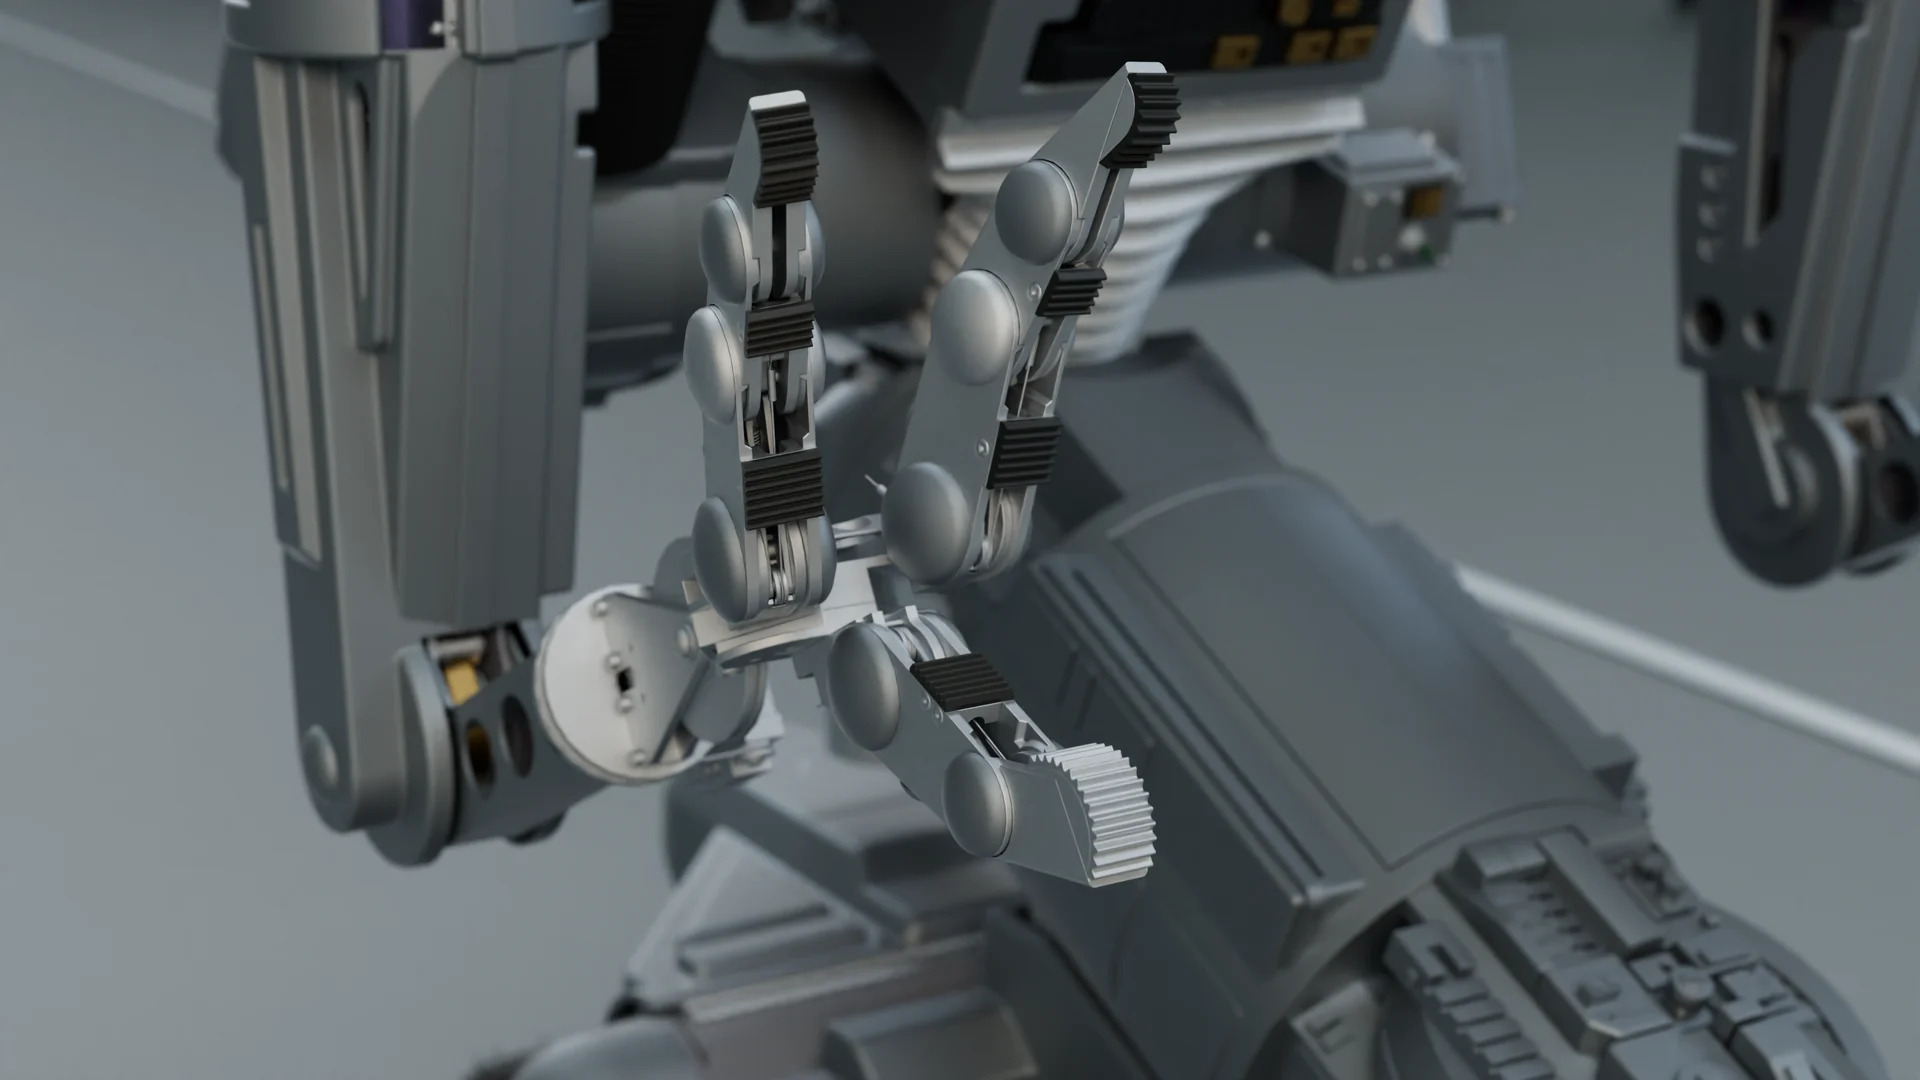
Testa, collo, busto, braccia e base cingolata vengono studiati come parti di un unico sistema. Il lavoro comprende l’organizzazione dei componenti, la verifica delle geometrie importate e la definizione delle relazioni di movimento tra i moduli.
Nelle revisioni recenti Simone Renzi ha lavorato sulle interfacce del busto, sulla catena gomito–polso–mano e su componenti delle dita. I controlli CAD aiutano a verificare l’integrazione; dimensionamento, portate, materiali e producibilità richiedono verifiche dedicate prima della costruzione.
04 / ELETTRONICA E CONTROLLO
Dal calcolo al movimento.
L’architettura prevista separa il calcolo per l’AI dalla gestione dei movimenti. Il Mac Studio dialogherà con un controllore centrale, che coordinerà microcontrollori, driver e attuatori. Il modello del controllore e il dimensionamento dei componenti restano da definire e verificare.
- Mac StudioAI locale e visione
- Controllore centraleCoordinamento e stato del robot
- MicrocontrolloriSensori e controllo degli assi
- Driver e attuatoriEsecuzione dei movimenti
Schema concettuale dell’architettura prevista. L’integrazione hardware e le prestazioni devono ancora essere validate.
Il controllo deve avere regole esplicite.
Nei requisiti è previsto un arresto hardware indipendente dal computer AI e dai collegamenti di comunicazione. Limiti degli assi, gestione dei guasti e comportamento in assenza di comandi fanno parte del lavoro di progettazione del controllo.
05 / INTELLIGENZA ARTIFICIALE
L’AI, a bordo.
La scelta progettuale è un Mac Studio M2 Ultra con 64 GB di memoria unificata a bordo del robot, per eseguire localmente i modelli di AI e visione. L’obiettivo è un funzionamento che non richieda servizi cloud per le funzioni fondamentali.
Dialogo, percezione dell’ambiente e coordinamento dei comportamenti sono ambiti di sviluppo. Saranno valutati insieme a latenza, consumo, dissipazione e disponibilità delle risorse di calcolo. Le capacità effettive saranno documentate quando saranno integrate e provate.
Il percorso software prevede un sistema sviluppato per questa architettura. La base meccanica OpenSAINT e il lavoro sull’AI hanno ruoli distinti nel progetto.
06 / IL PERCORSO
Un passo verificabile alla volta.
Fonti e organizzazione
Raccolta dei riferimenti OpenSAINT e organizzazione dell’archivio tecnico, mantenendo le fonti originali.
DocumentatoRevisione dell’assieme
Modifiche e riprogettazioni dei componenti. Nella revisione U11: correzione di due falangi, riapertura dell’assieme e prove cinematiche.
Verifiche CAD- PROSSIME FASI
Costruzione e integrazione
Dimensionamento, lavorazioni, montaggio, elettronica e prove sui sottosistemi fisici.
Da sviluppare - VERSO LA TESI
AI e sperimentazione
Definizione del quesito di ricerca con il relatore, integrazione delle funzioni e valutazione su compiti misurabili.
Obiettivo di ricerca
Seguire il progetto, nel dettaglio.
Il diario raccoglie gli interventi e i risultati delle verifiche. Il primo approfondimento segue due componenti della mano, dalla correzione della geometria al controllo nell’assieme.
OpenSAINT / Input Inc. è stata una base di partenza importantissima. Il progetto di Simone Renzi comprende modifiche a molti componenti e la riprogettazione completa di alcuni di essi. I rendering sono realizzati in Blender con Octane a partire dal suo assieme Autodesk Fusion e mostrano una fase di sviluppo. OpenSAINT · Licenza della base CAD · Laboratory HDRI / Poly Haven · Tool chest / Poly Haven · Bench vice / Poly Haven · Rendering derivati: CC BY-NC-SA 4.0. Progetto personale indipendente ispirato al robot di Corto Circuito.