Pubblicato il · Simone Renzi
Requisiti aggiornati il 3 novembre 2026
Stato del lavoroArchitettura scelta; integrazione software, elettrica e controllo fisico ancora da realizzare e verificare.
01 / Architettura
L’autonomia come requisito di progetto
Ho impostato Numero 5 per un funzionamento autonomo ordinario, con elaborazione locale e senza servizi cloud necessari. Questa è una scelta progettuale: non sto descrivendo un’autonomia già dimostrata sul robot fisico. La meccanica e l’elettronica devono ancora incontrarsi in prove complete.
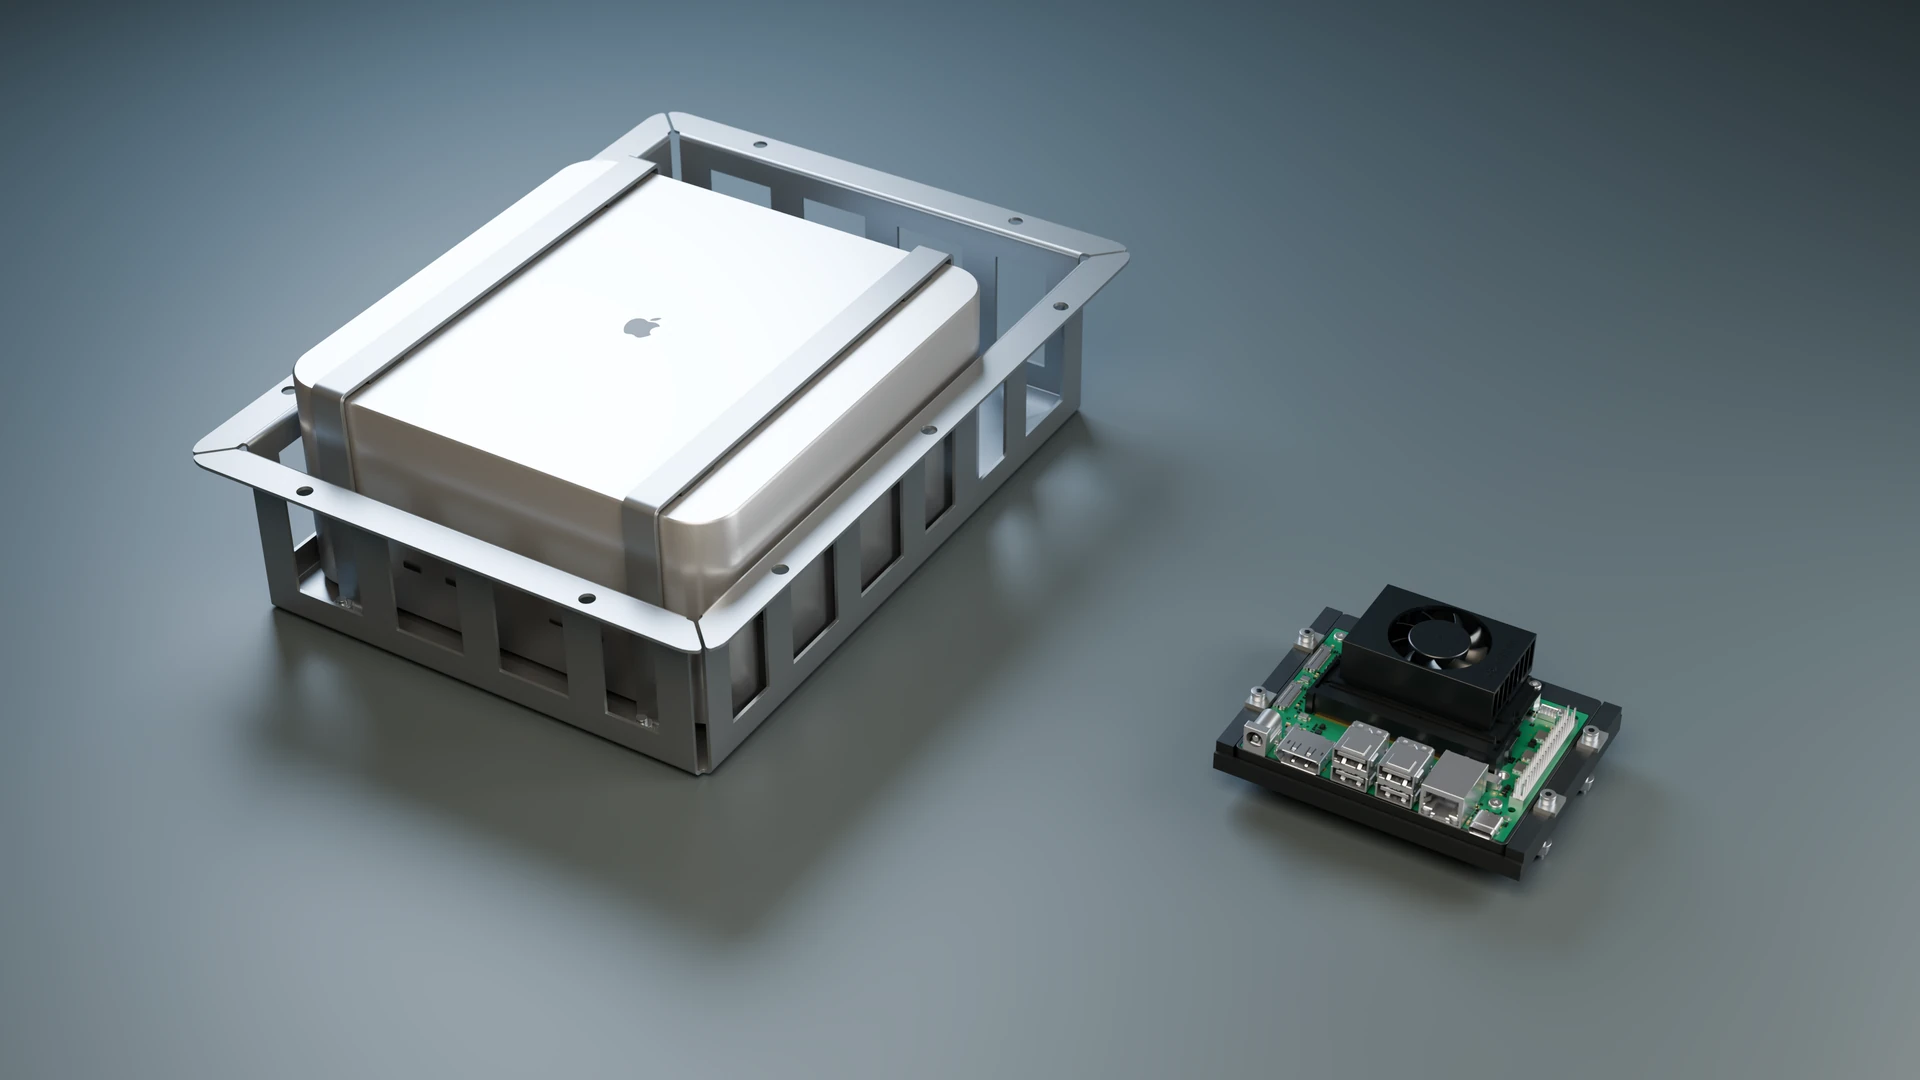
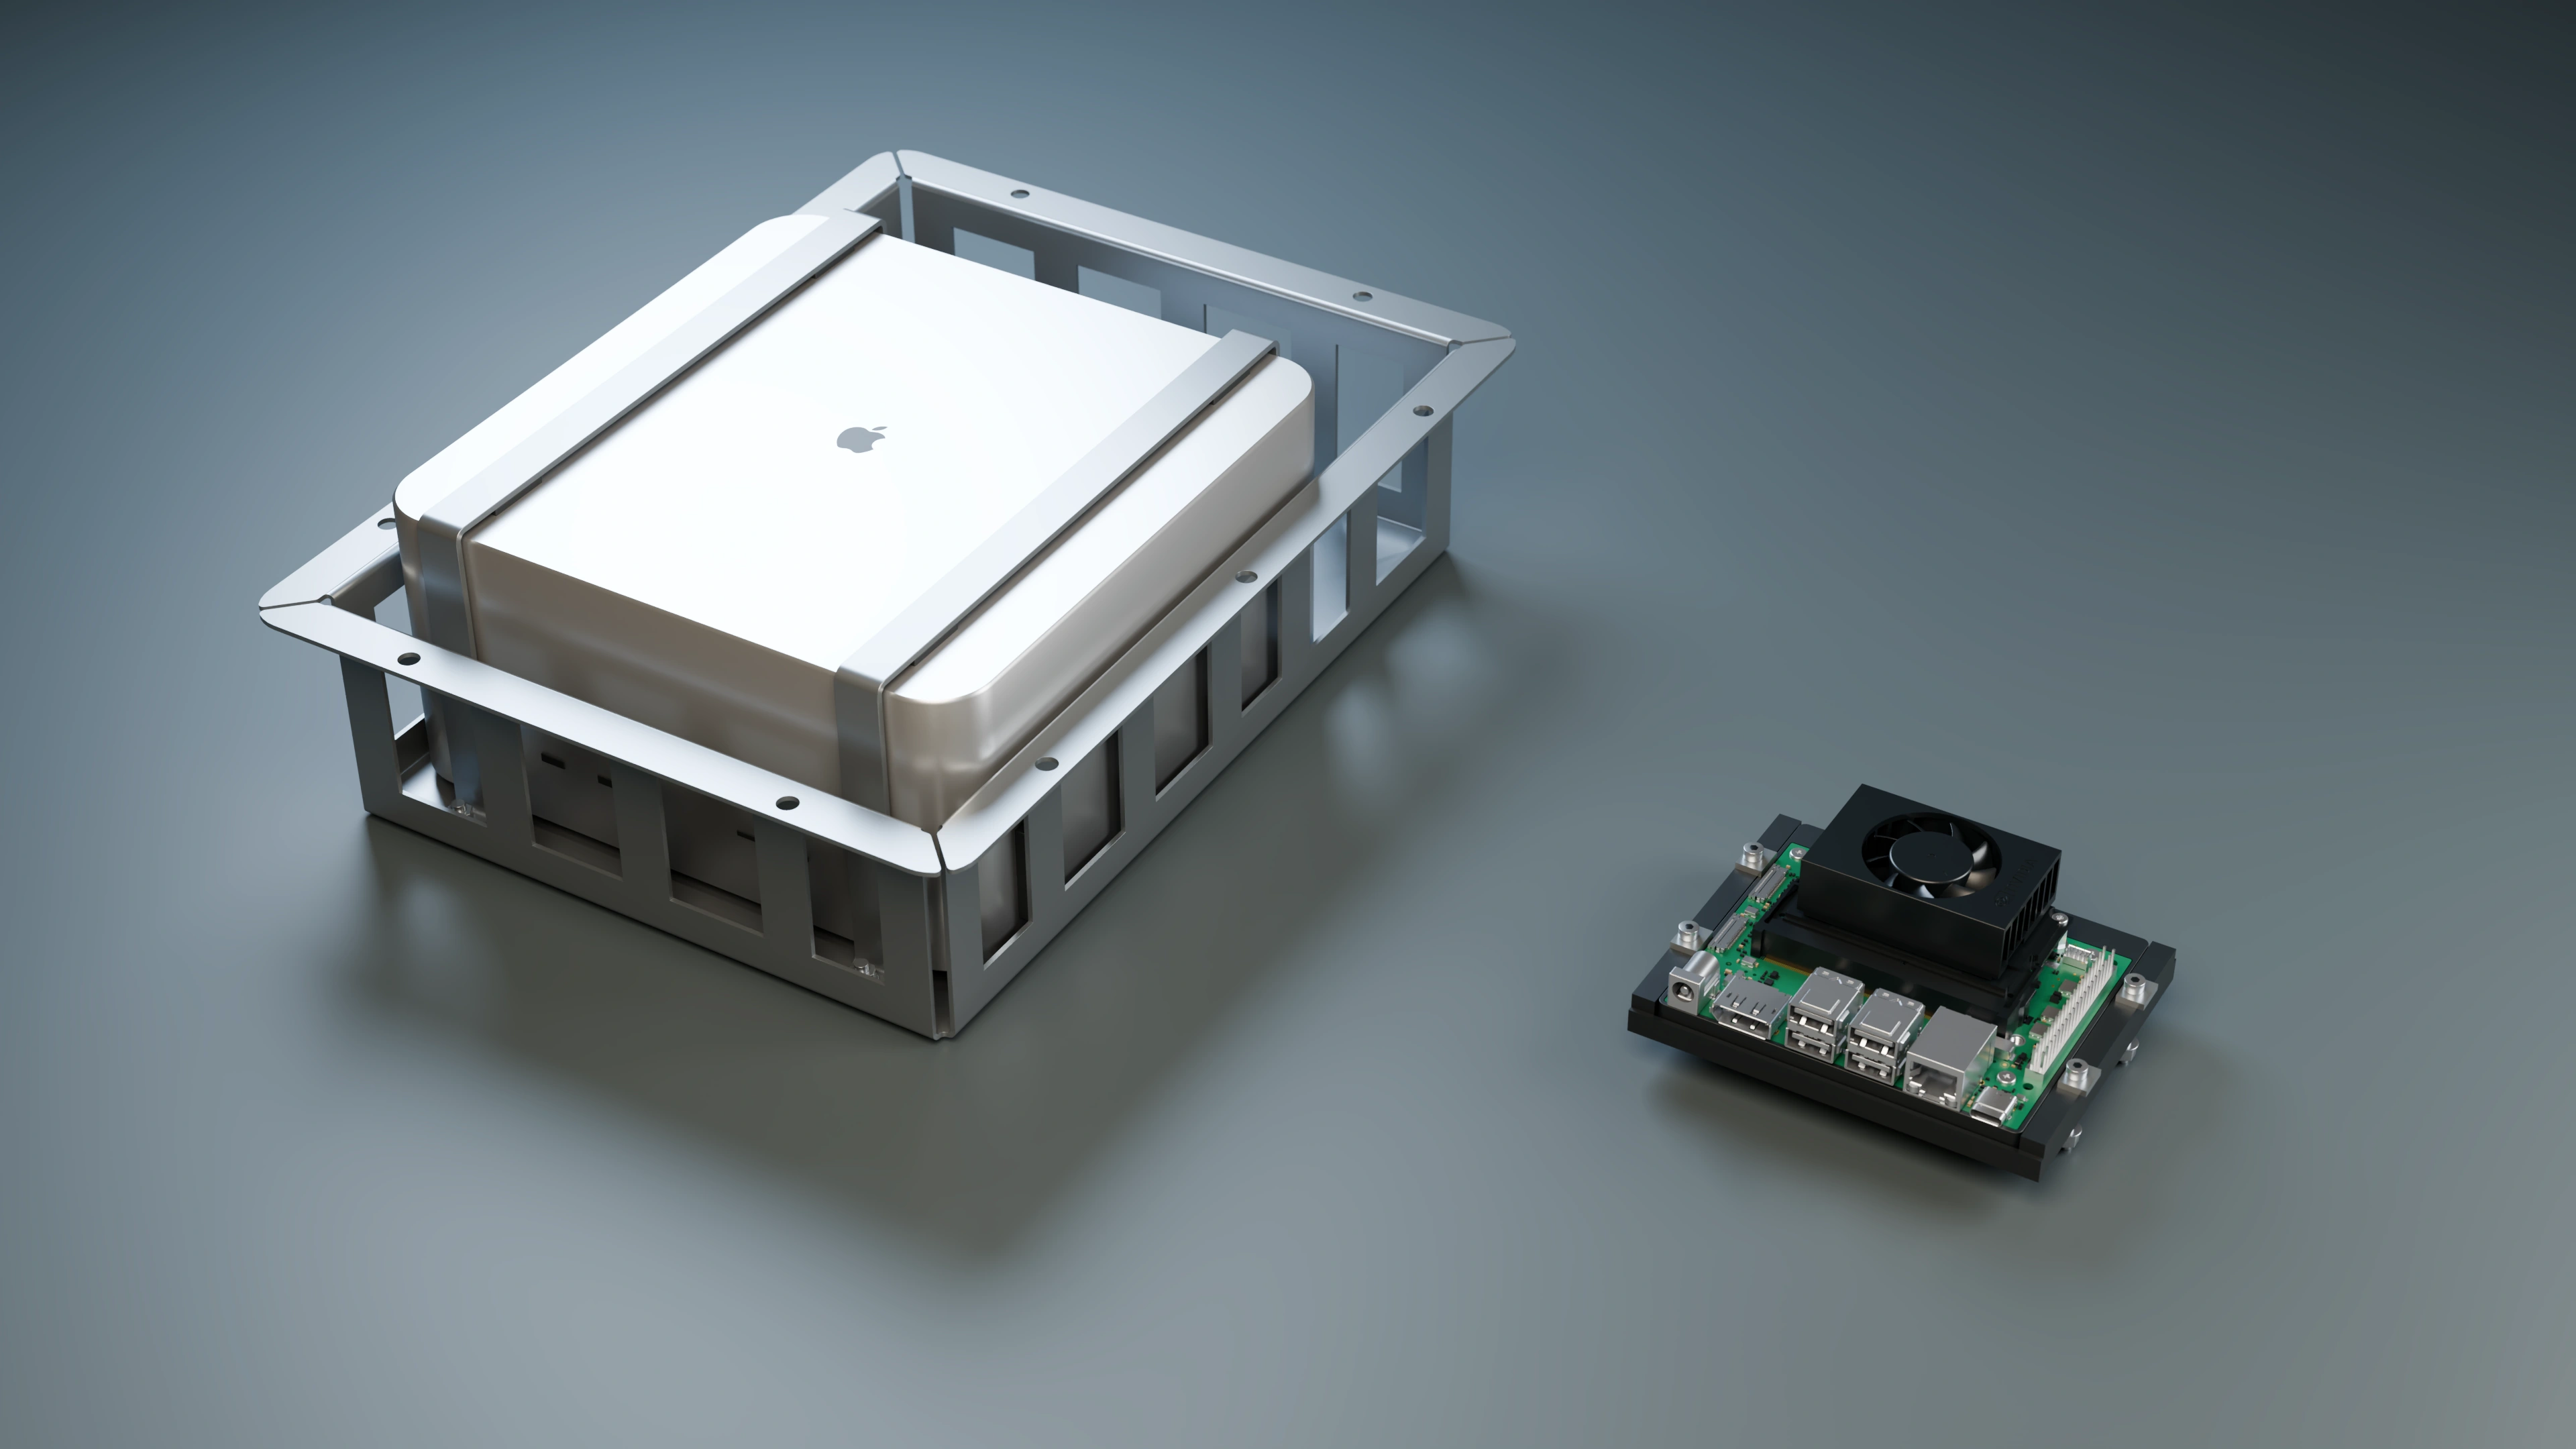
Ho previsto a bordo un Mac Studio M2 Ultra con 64 GB di memoria unificata come server AI. Il suo compito è fornire servizi di elaborazione e visione al controllore centrale, mantenendo una separazione fra calcolo ad alto livello e gestione dei movimenti.
02 / Architettura
Il ruolo del Jetson nella testa
Per il controllore centrale ho precisato la scelta nel NVIDIA Jetson Orin Nano Super Developer Kit da 8 GB. Racconto il suo alloggiamento nella testa in un articolo dedicato; a livello di sistema, il nodo deve coordinare le richieste provenienti dai servizi AI e l’interazione con i controllori periferici.
La presenza di due computer non implica due ruoli identici. Ho assegnato al Mac la funzione di server e al Jetson quella di coordinamento. La distribuzione definitiva delle elaborazioni, la latenza e il comportamento in caso di perdita del collegamento richiedono ancora misure.
- 01Mac Studio M2 Ultra
Servizi AI locali · 64 GB
- 02Jetson Orin Nano Super
Coordinamento del robot · kit da 8 GB selezionato
- 03Microcontrollori
ESP32 proposti · gestione locale di sensori e assi
- 04Driver e attuatori
Comandi elettrici e movimento fisico
Schema dei ruoli, non schema elettrico. I nodi devono scambiare comandi e stato; l’arresto hardware indipendente resta un requisito da implementare e verificare.
03 / Architettura
Dai comandi ai motori
La catena che ho previsto prosegue con microcontrollori, driver, servo e altri motori. Nei requisiti compaiono sei ESP32 previsti come proposta da validare, una rete Ethernet interna e CAN; I²C è previsto soltanto per collegamenti locali. Quantità e componenti devono ancora essere riconciliati con i singoli moduli.
Il conteggio dei giunti Fusion non determina automaticamente il numero di motori. Trasmissioni, rinvii, gruppi rigidi e organi passivi devono essere ricondotti a una distinta elettrica e meccanica effettiva.
04 / Architettura
Software proprio e arresto indipendente
Ho scelto di sviluppare un sistema software proprio, escludendo SAINT.OS dall’architettura. I requisiti separano inoltre il circuito hardware di arresto dal Mac e dal bus di comunicazione, includendo il problema degli assi soggetti alla gravità. È un requisito da implementare e qualificare, non una funzione già collaudata.
05 / Architettura
Le scelte che restano aperte
Alimentazione, autonomia, dissipazione e cablaggio sono legati alla stessa architettura. Nella proposta ho incluso una batteria di classe 24 V, conversioni separate per logiche e attuatori e un inverter per il Mac. Dimensionamento e schema definitivo restano aperti: prima di fissare componenti e prestazioni, dovrò confrontare assorbimenti reali, carichi e condizioni di errore.
Documentazione e riferimenti
Per questo resoconto mi baso sui registri del progetto, sulle revisioni Fusion e sulle verifiche riferite nel testo. Le viste CAD documentano le rispettive fasi di lavoro.