Meccanica e costruzione
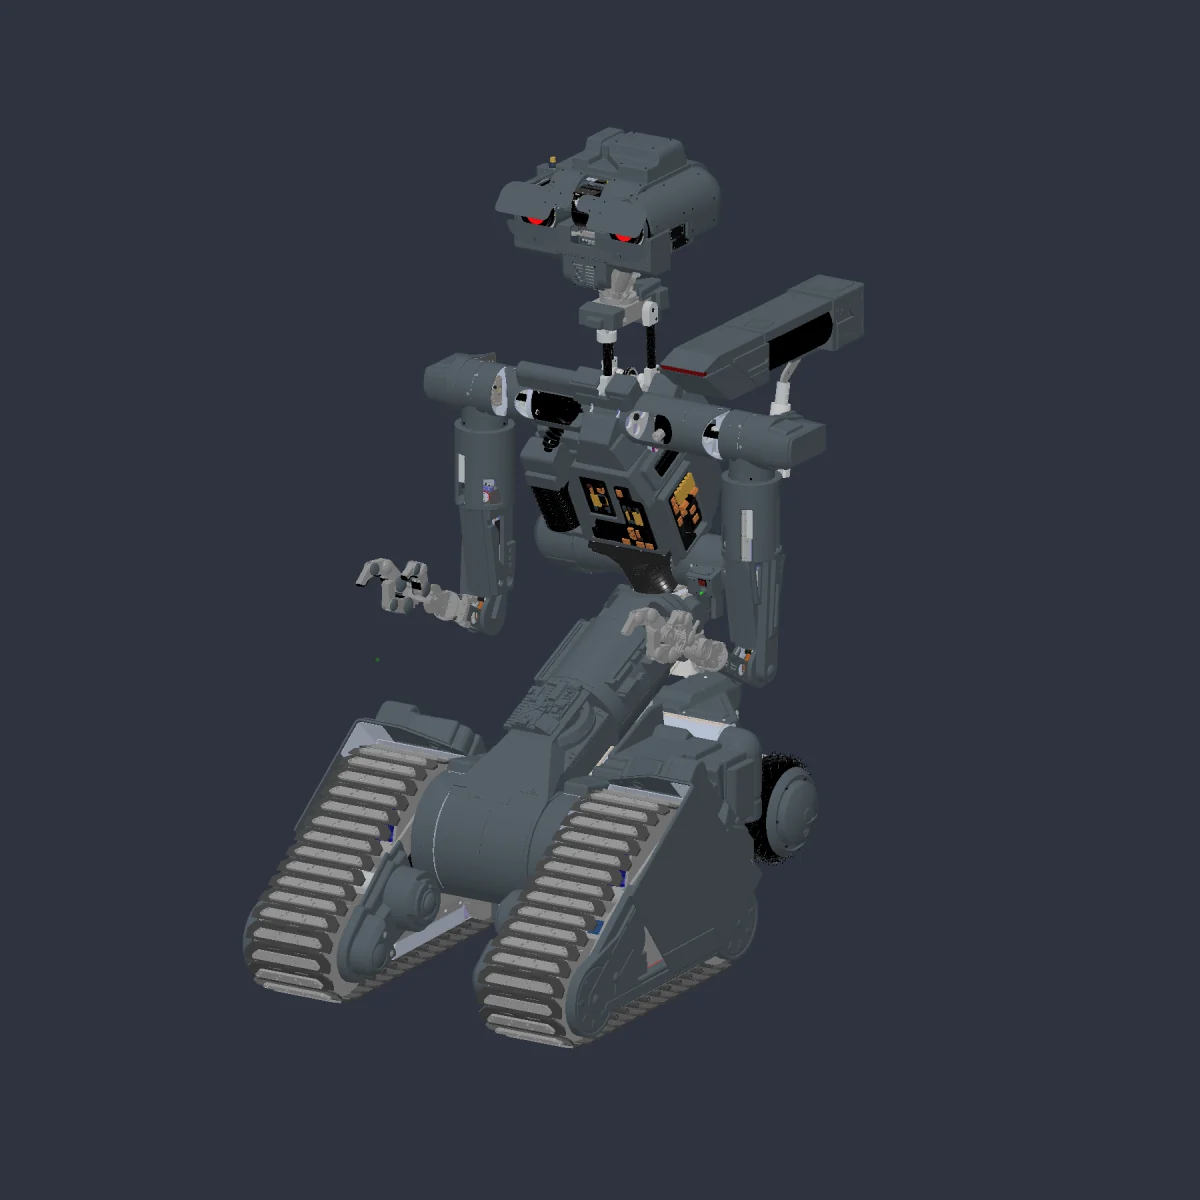
Assiemi, giunti, ingombri e interfacce. Il lavoro in Fusion prepara le successive scelte di materiali, lavorazioni e montaggio.
Esplora la meccanica →IL MIO LABORATORIO / ROBOTICA E AI
Meccanica, controllo e intelligenza artificiale. Il mio percorso verso un robot a grandezza naturale, una verifica alla volta.
01 / IL PERCORSO
Mi sono iscritto alla laurea magistrale in Ingegneria Informatica, indirizzo Robotica. In questo laboratorio personale raccolgo il lavoro che accompagna il percorso: progettazione meccanica, elettronica, controllo e intelligenza artificiale applicati a un robot reale.
Il progetto centrale è Johnny 5, il robot di Corto Circuito, che voglio realizzare a grandezza naturale con la massima fedeltà al modello del film. Lo sto sviluppando in vista della tesi finale, documentando scelte, modifiche e verifiche lungo il percorso.
Qui pubblico ciò che posso mostrare e spiegare: modelli CAD, dettagli dei componenti, prove cinematiche e ragionamenti sull’architettura. Ogni avanzamento distingue il lavoro al computer dalle verifiche che richiederanno il prototipo fisico.
02 / IL PROGETTO
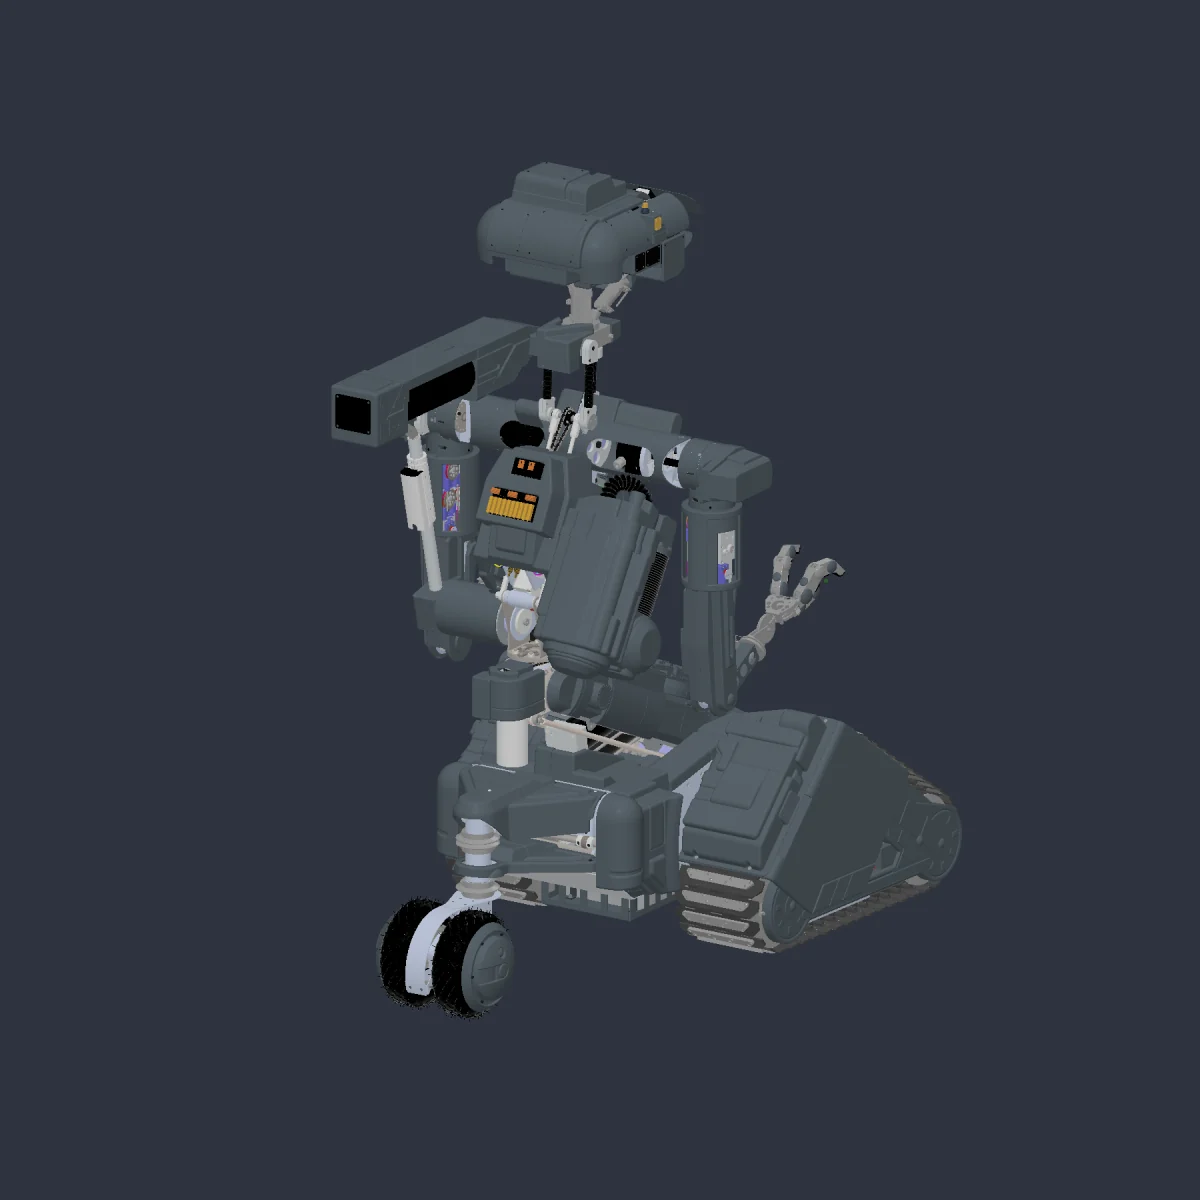
La riconoscibilità di Johnny 5 incontra un percorso di ingegneria: componenti modificati e riprogettati, integrazione dell’assieme e preparazione di un’architettura con AI locale a bordo.
Il progetto, da vicino03 / GLI AMBITI DI LAVORO
Assiemi, giunti, ingombri e interfacce. Il lavoro in Fusion prepara le successive scelte di materiali, lavorazioni e montaggio.
Esplora la meccanica →Dal comando al movimento: controllore centrale, microcontrollori, driver e attuatori. Una catena ancora da dimensionare e verificare sull’hardware.
Leggi l’architettura prevista →Il progetto prevede un Mac Studio a bordo per AI e visione. Percezione, dialogo e coordinamento saranno sviluppati insieme ai livelli di controllo.
Scopri il ruolo dell’AI →Problemi incontrati, correzioni e risultati verificabili. Una documentazione che cresce con il progetto e sostiene il lavoro verso la tesi.
Leggi il primo approfondimento →04 / IL METODO
Ogni contenuto parte da una domanda concreta: che cosa deve fare questo componente, quale vincolo deve rispettare, come verifico che una modifica abbia funzionato?
Conservo il riferimento iniziale, confronto le revisioni e registro gli esiti delle prove. Il diario racconta anche i punti aperti: aiuta a capire il progetto e a ritrovare il motivo di una decisione quando si passa alla fase successiva.
OpenSAINT è stata una base di partenza importantissima. Da quella base ho modificato molti componenti e ne ho riprogettati completamente alcuni. Documentare la provenienza e il mio intervento rende leggibile l’evoluzione del robot. Origini e contributo personale →
05 / DAL DIARIO
3 novembre 2026 · Una correzione delle superfici nel CAD, il confronto con la geometria iniziale e la verifica dei movimenti dopo la reintegrazione nell’assieme.
Apri l’approfondimento →