Pubblicato il · Simone Renzi
Revisioni U9–U12; sviluppo U13 al 4 novembre 2026
Stato del lavoroProve locali documentate; cinematica globale e capacità di carico del robot ancora da qualificare.
01 / Cinematica
Un robot in posa non descrive la sua corsa
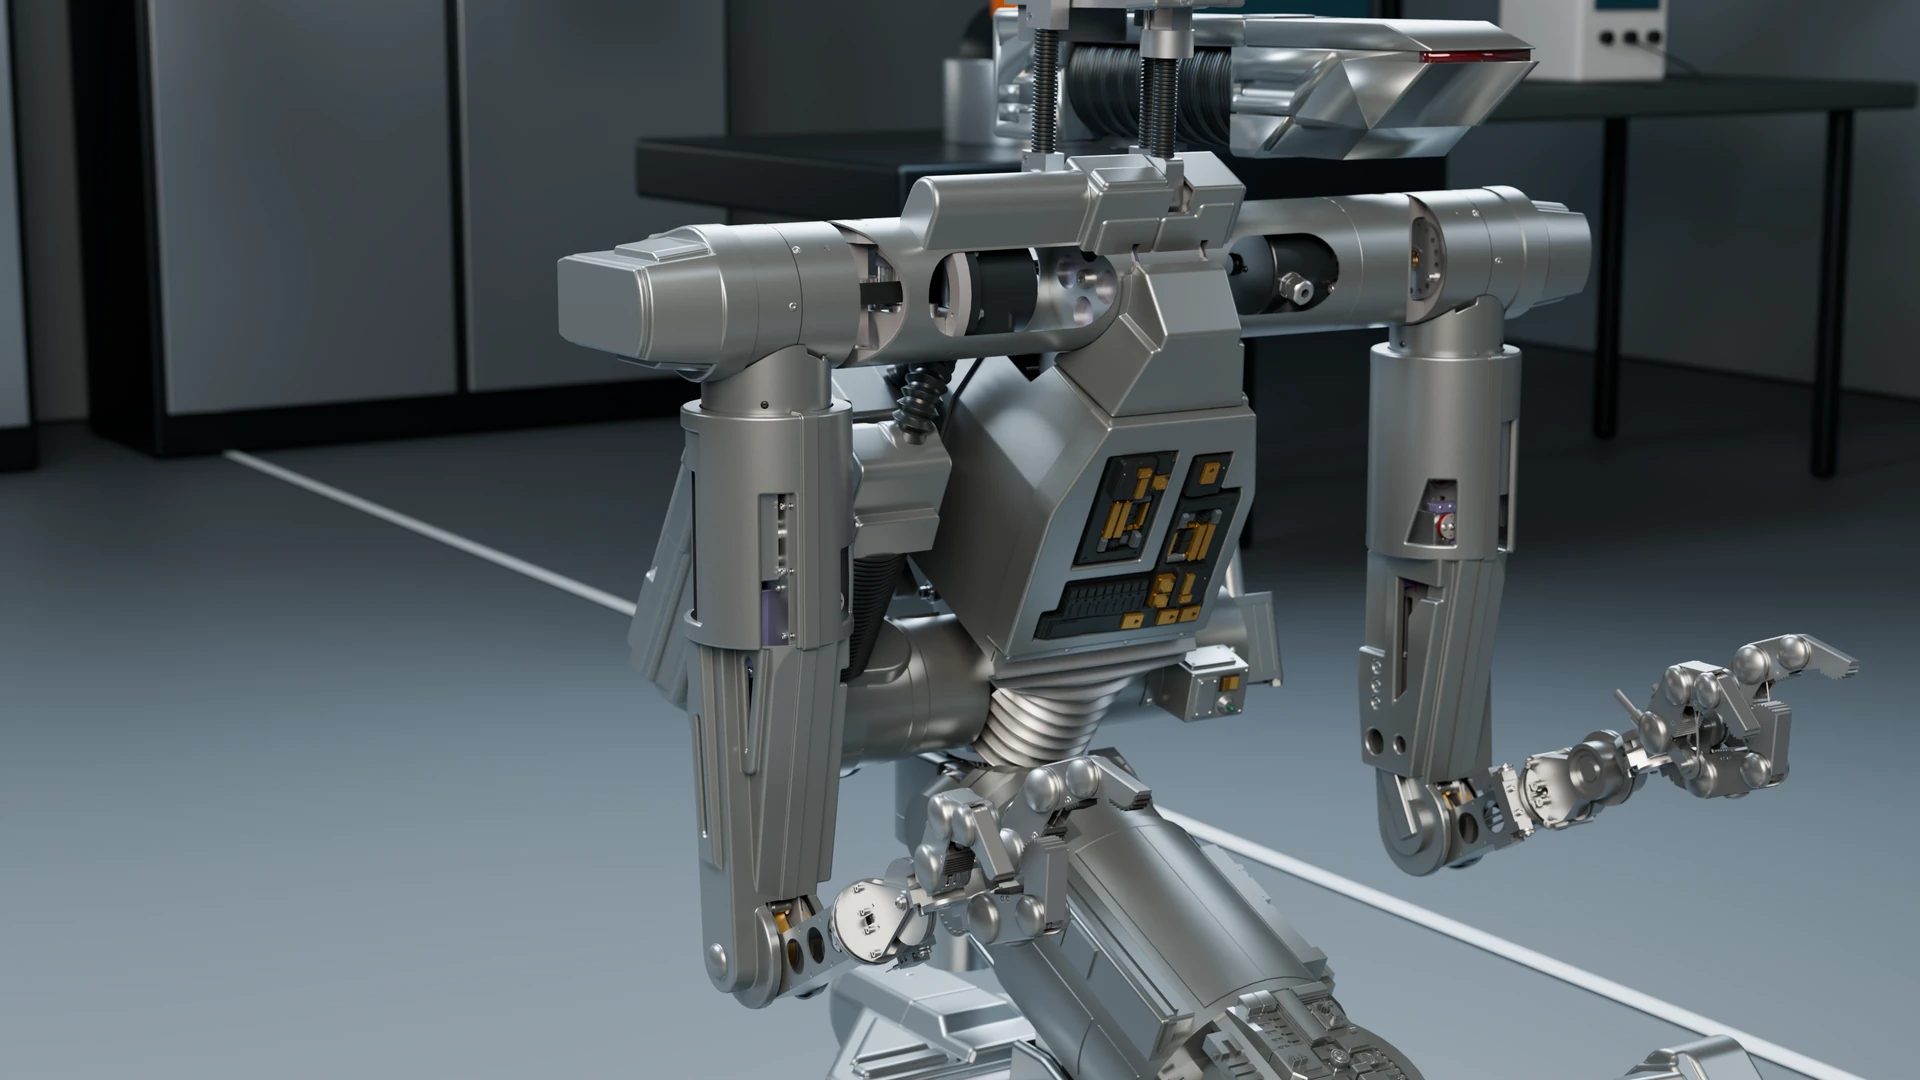
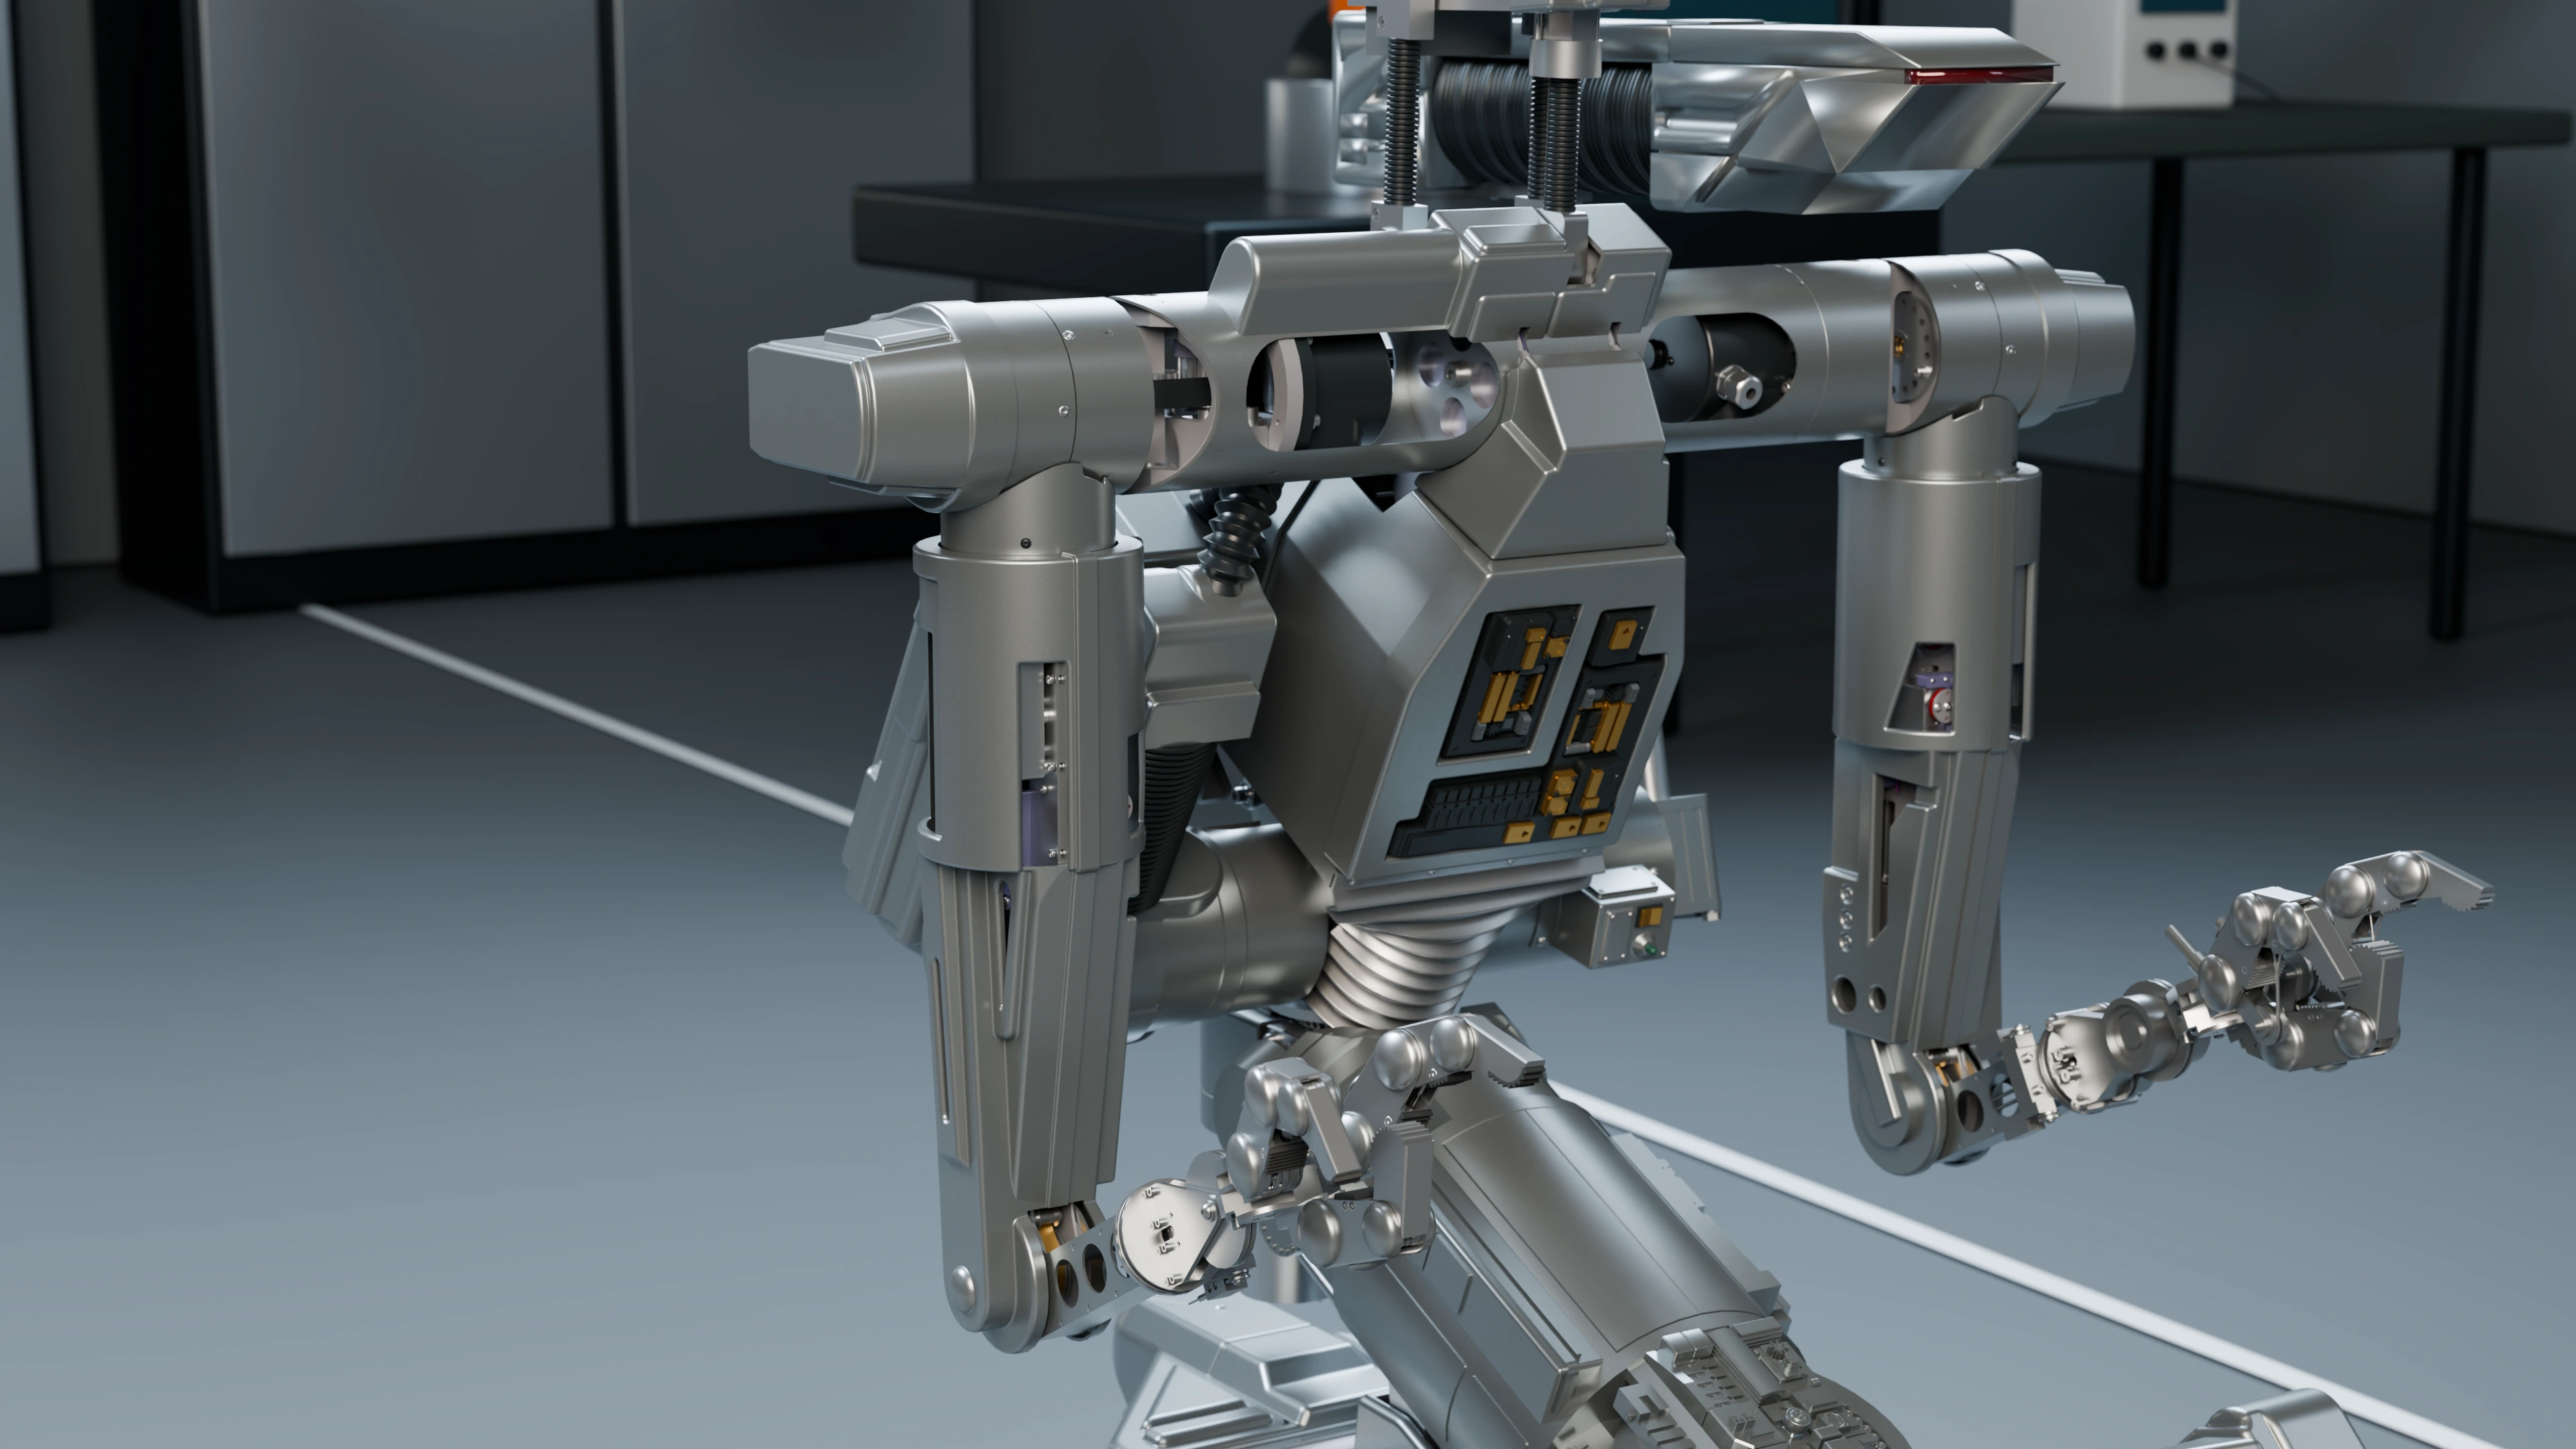
Un’immagine dell’assieme mostra una sola configurazione. Per capire se Numero 5 può compiere un movimento, devo controllare quali componenti seguono il giunto, se i riferimenti rimangono coerenti e che cosa accade quando più assi cambiano posizione insieme.
Nelle verifiche alterno prove native in Fusion e confronti geometrici. Il ritorno alla posa neutra e la riapertura dell’archivio fanno parte del controllo: una soluzione deve restare riproducibile anche dopo il salvataggio.
02 / Cinematica
Il gomito sinistro e i componenti solidali
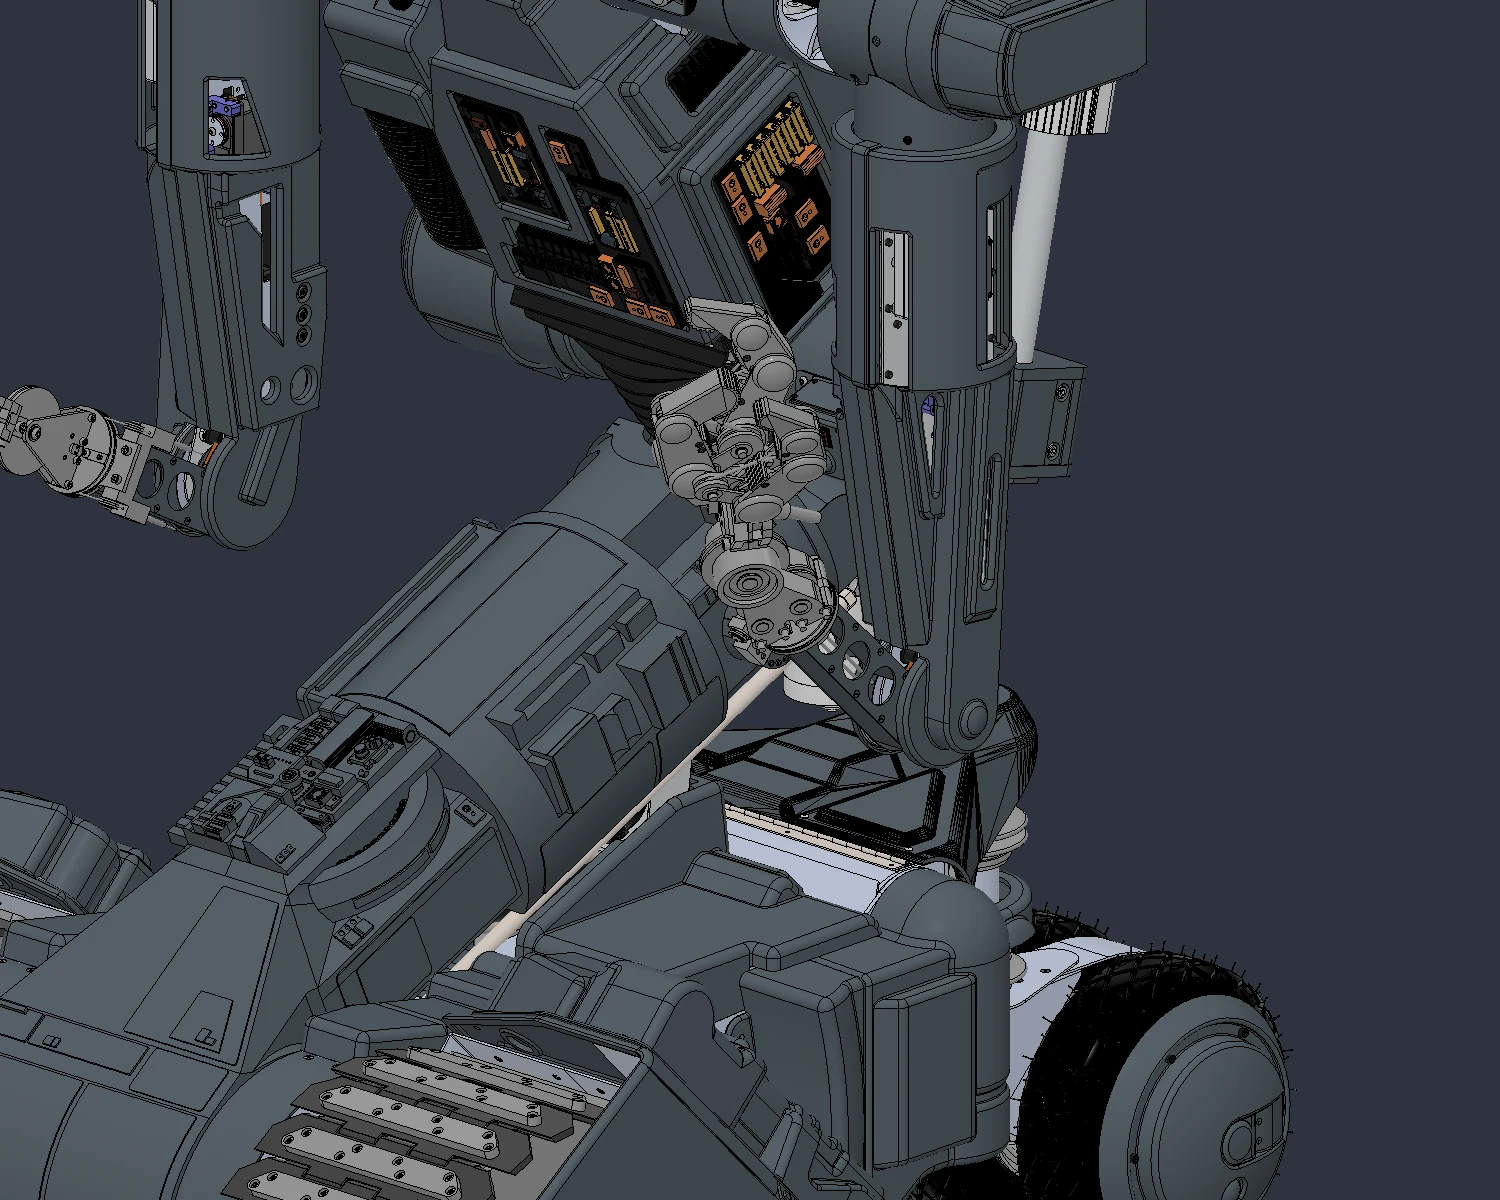
Nella U9 ho sostituito il collegamento rigido del gomito sinistro con un giunto rotoidale sul vero asse dei fori. Puleggia e distanziali sono stati associati all’avambraccio. Il gruppo in movimento comprendeva 448 corpi, all’interno di un assieme di 9.423 corpi.
Le sette posizioni campionate iniziali non erano una validazione di tutte le traiettorie. Le prove successive hanno infatti mostrato che una corsa disponibile sul singolo giunto può diventare incompatibile quando il polso ruota contemporaneamente.
03 / Cinematica
I limiti cambiano dopo il confronto combinato
Nella U10 R2 ho mantenuto un intervallo CAD provvisorio di ±15° al gomito, ±90° nella rotazione del polso e ±30° nella flessione. Entro questo perimetro sono documentate 75 configurazioni e 12.885 confronti, senza nuovi urti non classificati né errori di calcolo.
Le dita e gli altri assi restavano nella posa di riferimento. Il risultato va letto con questo limite: i campioni non garantiscono da soli il movimento continuo, e un limite software nel CAD non è un arresto fisico sul robot.
04 / Cinematica
Le verifiche successive restano circoscritte
Dopo la correzione delle falangi U11, nella U12 R3 ho aggiunto una verifica continua della copertura riparata rispetto al braccio sinistro su tre assi. È un progresso rispetto a una sola serie di pose, ma riguarda quella copertura e quel gruppo, con gli altri movimenti fermi.
05 / Cinematica
Il lavoro aperto sul braccio destro
Nel rapporto U13 del 4 novembre, il gomito destro è ancora in sviluppo: la prima prova ha incontrato vecchi gruppi rigidi che impedivano il moto. Sto affrontando la ricostruzione dei vincoli in una copia separata; U12 R3 resta il riferimento documentato. Non attribuisco alla U13 una corsa già qualificata.
Il requisito di 5 kg per mano resta da verificare insieme ad attuatori, freni, trasmissioni e struttura. In questo diario racconto anche gli esiti che mi richiedono una revisione: registrare un limite emerso è parte del progetto, non una fase da nascondere.
Documentazione e riferimenti
Per questo resoconto mi baso sui registri del progetto, sulle revisioni Fusion e sulle verifiche riferite nel testo. Le viste CAD documentano le rispettive fasi di lavoro.