01 / IL PROBLEMA
Una piccola geometria dentro un grande assieme.
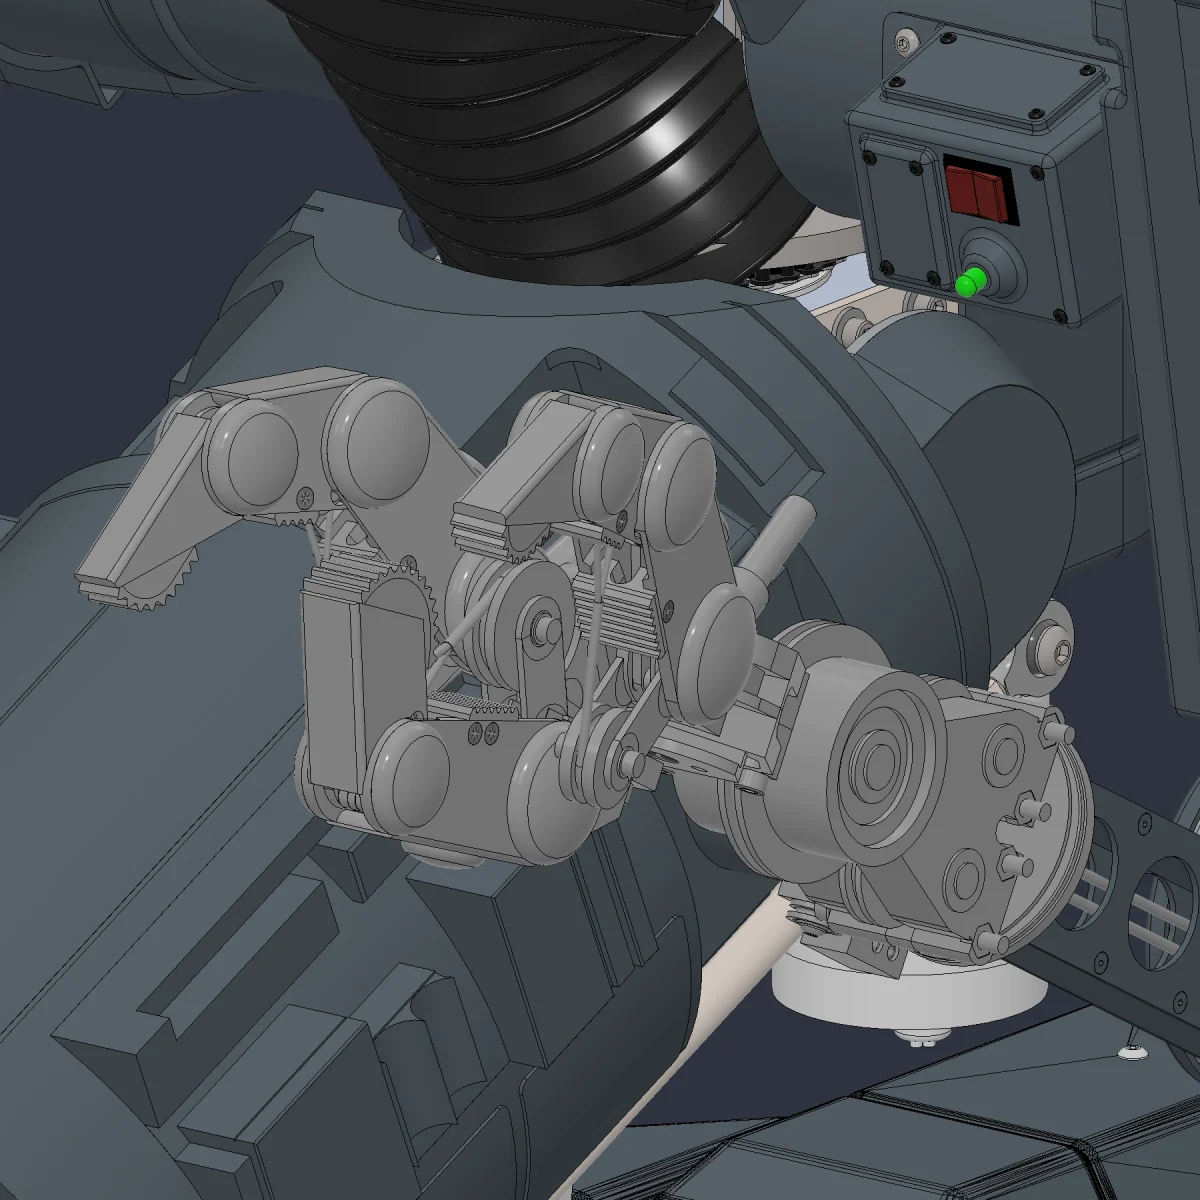
Lavorando alla mano di Johnny 5, due falangi laterali hanno richiesto una revisione della topologia: il modo in cui facce e bordi descrivono il solido nel CAD. Il difetto era localizzato in piccole superfici piane presso le sedi laterali.
L’obiettivo di questo intervento era conservare la forma del componente e rendere più coerente la sua rappresentazione geometrica. Una superficie visualmente corretta può comunque richiedere controlli quando viene importata, esportata o reintegrata in un assieme.
Questo è un caso specifico all’interno di un lavoro più ampio, che comprende modifiche e riprogettazioni complete di componenti rispetto alla base di partenza OpenSAINT. Qui il criterio era mantenere la geometria di riferimento, intervenendo sulla suddivisione delle superfici.
02 / LA CORREZIONE
Stessa forma, superfici ricomposte.
Ho lavorato su copie dei due componenti, unificando le facce coplanari dei sorgenti validi. Per ciascuna falange il conteggio è passato da 106 a 98 facce. Il controllo di equivalenza ha confrontato il solido iniziale con quello corretto in entrambe le direzioni.
La differenza booleana è risultata vuota in entrambi i confronti, nel controllo eseguito. Questo risultato sostiene l’equivalenza geometrica delle copie confrontate; il numero di facce, da solo, non sarebbe una prova sufficiente.
03 / IL RITORNO NELL’ASSIEME
La verifica continua dopo l’importazione.
Le due geometrie corrette sono state integrate nella revisione U11 del robot, mantenendo le precedenti nella cronologia di Fusion. Ho quindi verificato la riapertura dell’assieme e controllato che i due componenti risultassero solidi con 98 facce ciascuno.
- Confronto della geometria corretta con il riferimento iniziale.
- Integrazione dei due componenti nell’assieme e conservazione della revisione precedente.
- Riapertura del file per controllare la persistenza della modifica.
- Prova delle otto combinazioni estreme dei tre controlli CAD selezionati, seguita dal ritorno alla posa neutra.
Il registro della prova U11 riporta il superamento di queste nove pose, senza segnalazioni di errore nel controllo di salute eseguito, e il ripristino della posizione neutra. Il controllo riguarda questa catena e queste condizioni del modello.
04 / COSA DIMOSTRA LA PROVA
Dare un perimetro ai risultati.
I risultati documentano la correzione geometrica, l’integrazione e il comportamento cinematico controllato nel CAD. Restano da verificare carichi, coppie, resistenza dei materiali, tolleranze e comportamento reale degli attuatori.
Stato della revisione
Correzione integrata e controllata in Fusion. Revisione ancora in sviluppo, non rilasciata per la fabbricazione. Il test non costituisce una validazione fisica del robot completo.
05 / IL METODO CHE RESTA
Conservare, confrontare, reintegrare.
La parte utile di questo intervento è anche il metodo: lavorare su copie, definire il confronto da eseguire e tornare a provare il sistema dopo la modifica locale. È il filo che voglio mantenere nel diario, dalla meccanica fino all’integrazione del controllo e dell’AI.
Fonti della verifica: registri locali di integrazione delle falangi, riapertura dell’assieme U11 e regressione cinematica su otto combinazioni estreme più la posa neutra. Immagini esportate dal modello in Fusion.